
 HOME

ID : 17758
触碰传感软盖的检查方法
通过3个月1次的检查,检查触碰传感软盖时,请务必按照以下步骤进行。
点检方法
1
将机器人切换为手动模式。
2
确认手动模式场景的触碰传感软盖设定有效。请确认安装触碰传感软盖的所有轴的设定均已变为有效。如果没有变为有效,请将设定变更为有效。
关于触碰传感软盖的设定,请参阅这里。
如果安装了终端受动器用触碰传感软盖,也请全部变更为有效。
3
通过手动操作使机器人动作,变为容易接触各轴的触碰传感软盖的姿势。
4
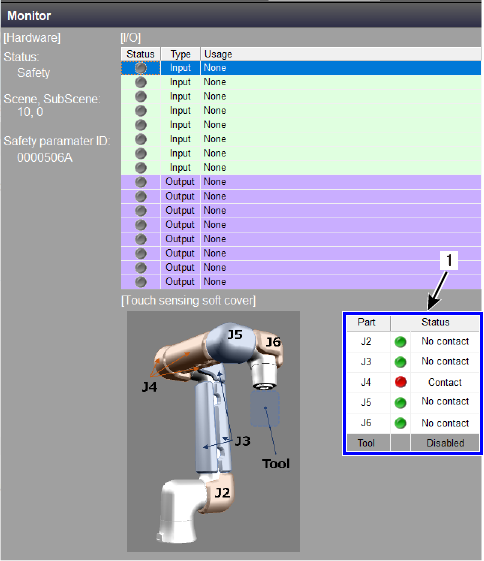
打开智能TP的监视画面。请按照以下步骤显示监视画面。
操作路径:基本画面 - [F2 机械臂] - [F12 保养] - [F5 安全动作] - [F1 监视器]
5
请使用智能TP的紧急停止开关等,防止机器人的意外动作。
请确保不会操作机器人,如绝对不让非作业人员解除紧急停止或手动操作等。
6
用手指一个部件一个部件地按压所有触碰传感软盖,包括终端受动器用触碰传感软盖。按压的位置是以下图像内有“红圈”的部分。
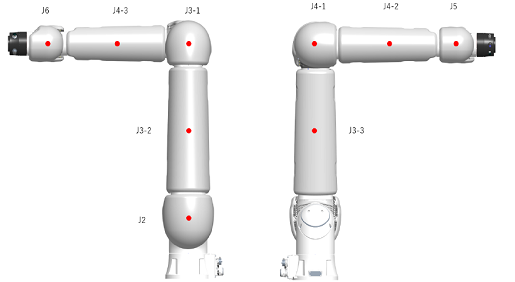
- 触碰传感软盖根据部位分为多个部件。请务必按一个部件一个部件地检查所有部件。详细内容请参阅这里。
- 按压触碰传感软盖时,请勿用指甲按压或施加30N以上的力。
请在按压触碰传感软盖后,确认监视画面内的“1”所示的传感器状态为“有接触”。
触碰传感软盖安装位置和部件数量
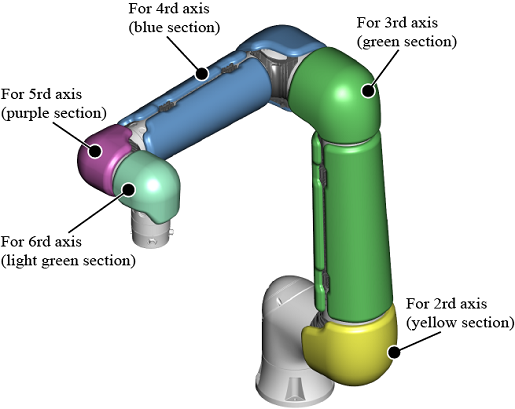
各轴的触碰传感软盖的部件数量如下所示。
| 安装位置 | 部件数量 |
|---|---|
| 2轴 | 1 |
| 3轴 | 3 |
| 4轴 | 3 |
| 5轴 | 1 |
| 6轴 | 1 |
| 工具用 | 任意个数 |
关于各轴的触碰传感软盖安装位置,请参阅下面的图像。
ID : 17758