
 HOME

ID : 17635
操作感设定功能
在直接教导有效状态下,可从智能TP的直接教导操作画面进行机器人操作感的设定和动作方向的限制。请在想要使机器人细致动作或只想使机器人在特定方向动作时使用。
直接教导操作设定
在直接教导有效状态下,按压智能TP的快捷方式菜单内的[直接操作]后,可从打开的直接教导操作画面进行直接教导时的操作感的设定。
操作路径:[Shortcut] → [直接操作]
在直接教导操作画面中,可根据画面中的各操作项目进行以下的设定和操作。
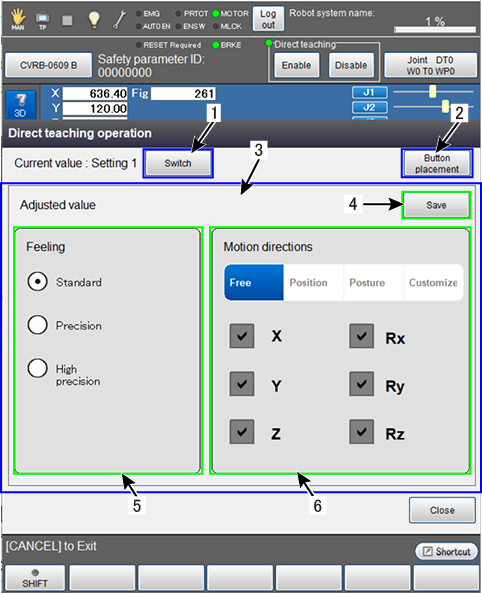
1 : [切换]按钮
通过按压[切换]按钮,可以切换设定表。设定表有1、2两个,可以分别保存不同的内容。请根据需要在切换设定的同时使用。
通过向机械臂按钮配置[触觉设定]功能,即使未打开直接教导操作画面,也可以从机械臂按钮切换
2 : [按钮配置]按钮
可以确认配置给机械臂按钮的功能和功能的说明。
3 : [调整值]区域
在此,可以设定直接教导时机器人的操作感和允许动作的方向。
4 : [保存]按钮
保存[调整值]区域内的操作感、动作方向的内容。未保存时,断电或通过[切换]按钮切换设定后,设定内容将被复位,恢复到以前的状态。
5 : 操作感
设定直接教导时机器人的操作感。可设定的参数有以下3个。
-
标准
想要使机器人大幅度动作时选择。与选择精密时相比,机器人动作更大。 -
精密
想要使机器人细致动作时选择。与选择标准时相比,机器人动作更小。 -
超精密
想要使机器人比精密更加细致地动作时选择。与选择精密的时候相比,机器人会进行更小的动作。
如果选择了标准,有时会进行向“与让机器人动作的方向不一致”的方向弹回的动作。使用时请充分注意。
6 : 动作方向
设定进行直接操作时机器人动作的方向。机器人动作的方向由工具坐标系表示,动作方向从以下4个选项中选择并设定。
-
自由
机器人在工具坐标系中向所有方向移动。可以变更TCP点的位置和姿势。 -
位置移动
机器人仅移动TCP点的位置(仅在X、Y、Z方向移动)。只能变更TCP点的位置,不能变更姿势。 -
姿势移动
机器人仅移动TCP点的姿势(仅在Rx、Ry、Rz方向上旋转)。只能变更TCP点的姿势,不能变更位置。 -
自定义
可以自由设定移动的方向和姿势。可自由设定动作的方向、姿势,如仅X方向、仅Rx旋转等,。如果选择自定义,将向复选框中选中的方向动作。
机器人处于特异点状态时,动作方向限制功能将变为无效,无论动作方向的设定如何,都可在所有方向上动作。可能会向意外的方向动作。使用时请注意。
ID : 17635