
 HOME

ID : 17565
SafetyP型变量
概要
SafetyP型变量是一个设定切换场景时的一个切换条件:场景变更允许位置的全局变量。
切换场景时,必须将机器人的法兰面或TCP点移动到事先设定的SafetyP型变量附近。
场景变更允许位置的种类
通过SafetyP型变量设定的场景变更允许位置,能以设定的点为中心选择2种形状。为各形状设定的参数也不同。
若要区分使用两种形状,请在各场景内的子场景设定项目中的[场景切换条件(位置)设定]中选择想要使用的形状。
Point
将以设定的点为中心,最大半径为50mm的球状空间作为场景变更允许位置。
如果选择[Point],必须设定[X,Y,Z,Tool编号, Work编号,允许半径]。
[允许半径]的值是设定球形空间时的最大半径。最小值是10 mm。
领域
将以设定的点为中心,DX、DY、DZ中任意一个最大50mm以内的薄板状空间作为场景变更允许位置。
如果选择[领域],必须设定[X, Y, Z, Tool编号, Work编号, DX, DY, DZ]。DX、DY、DZ中的某一项都必须在50mm以内。
设定方法
使用WINCAPSIII或智能TP设定SafetyP型变量。
WINCAPSIII
1
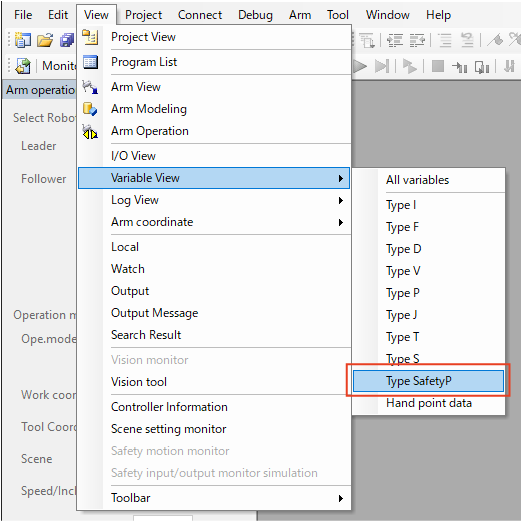
单击[显示]菜单的[变量] - [SafetyP型]。
2
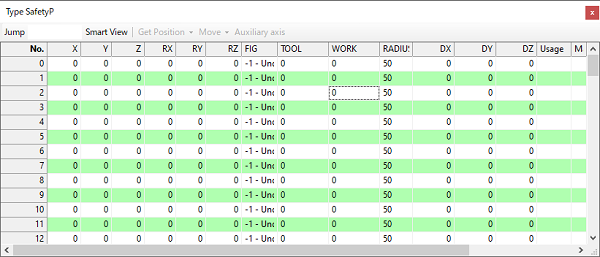
在[SafetyP型]视窗中,选择要设定的项目,然后输入值。此外,可以使用[获取位置]按钮,根据当前姿势和工具/Work编号,设定[允许半径、DX、DY、DZ]以外的项目的值。
[获取位置]按钮在显示机械臂3D视图时生效。
3
使用COBOTTA PRO安全参数工具将参数发送到机器人控制器。
有关详细内容,请参阅COBOTTA PRO安全参数工具用户指南中的“3.1 参数发送”。
智能TP
1
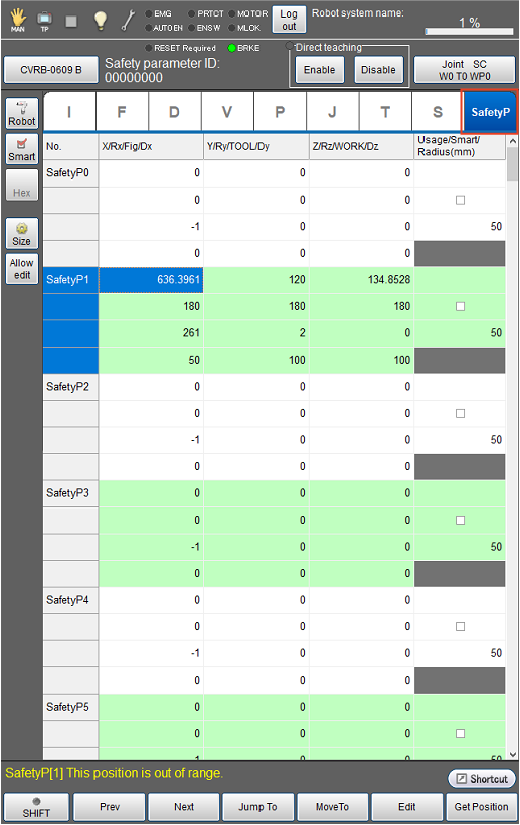
选择[变量]画面中的SafetyP项目。
操作路径:基本画面 - [F3 变量] - [SafetyP]
2
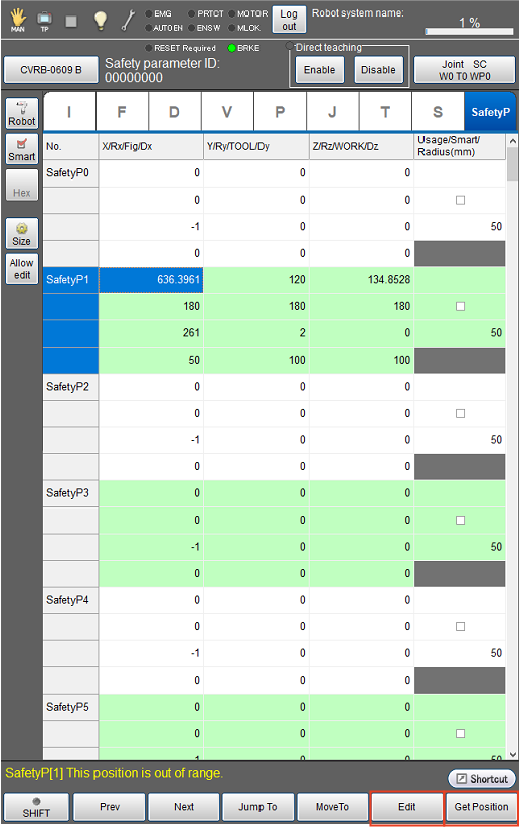
从编辑按项目分别设定。此外,可以使用[获取位置]按钮,根据当前姿势和工具/Work编号,设定[允许半径、DX、DY、DZ]以外的项目的值。
3
通过WINCAPSIII接收机器人控制器的项目。
详细内容请参照WINCAPSIII指南中的“发送接收数据”。
4
使用COBOTTA PRO安全参数工具将参数发送到机器人控制器。
有关详细内容,请参阅COBOTTA PRO安全参数工具用户指南中的“3.1 参数发送”。
如果不发送参数,不能在自动模式下进行场景切换。
ID : 17565