
 HOME

ID : 17563
在智能TP上的设定方法
在智能TP上,可以变更与场景相关的部分设定。
在智能TP上进行的设定,设想用于下述NOTE那样的设备启动时的确认用途。确认后,必须通过WINCAPSIII接收在智能TP上创建的项目,并通过COBOTTA PRO安全参数工具向机器人控制器发送安全参数。
仅在手动模式时,执行ChangeScene指令时的SafetyP型变量的位置确认不参照安全参数,因此即使在智能TP上变更了场景参数,之后也可以在不通过安全参数工具发送的情况下进行SafetyP型变量的位置确认。
智能TP上无法设定的参数
场景参数共通设定
无法在智能TP上进行触碰传感软盖设定。
场景参数设定
- 不能在智能TP上进行各场景的[场景有效/无效设定]和[协同动作设定]。
- 场景0-9的[传感器输入编号]不能在智能TP上设定。
设定方法
1
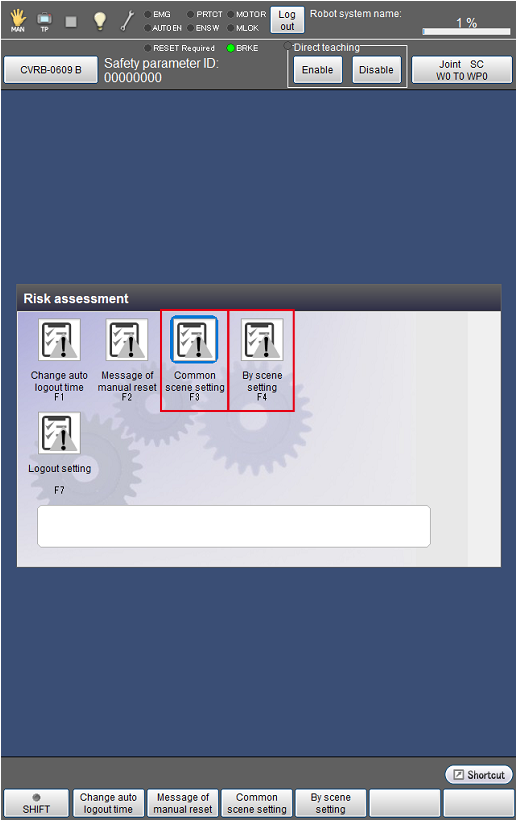
显示[场景共通设定]画面或[按场景设定]画面。
操作路径:基本画面 - [F6 设定] - [F11 风险评估] - [F3 场景共通设定]/[F4 按场景设定]
2
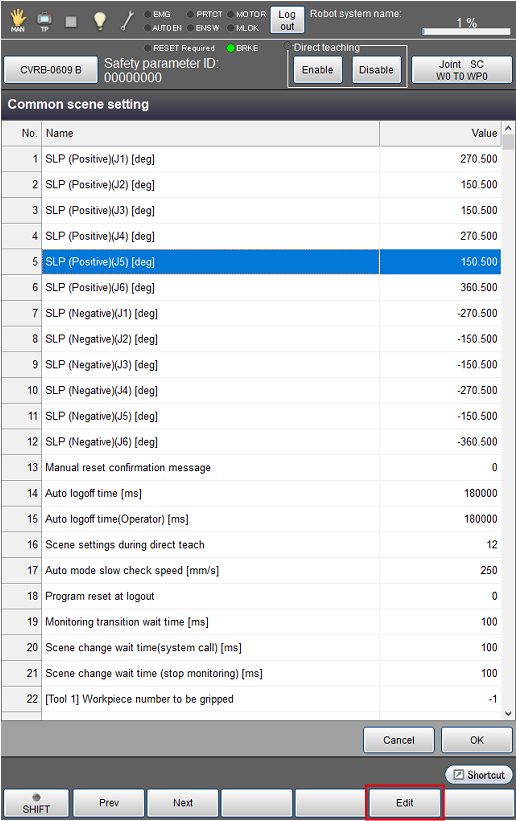
选择要变更设定的参数,按压[编辑]。
3
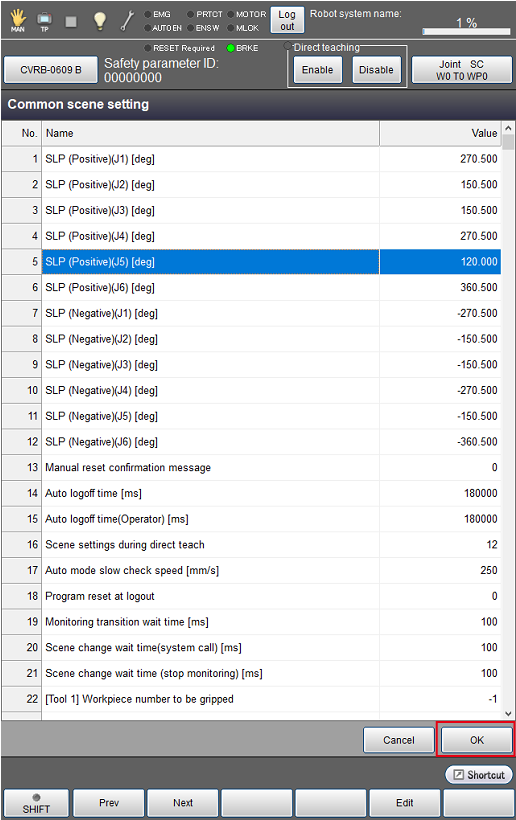
确认参数已变更,按压[OK]。
4
通过WINCAPSIII接收机器人控制器的项目。
详细内容请参照WINCAPSIII指南中的“发送接收数据”。
5
使用COBOTTA PRO安全参数工具将参数发送到机器人控制器。
有关详细内容,请参阅COBOTTA PRO安全参数工具用户指南中的“3.1 参数发送”。
ID : 17563