
 HOME

ID : 17302
简易建模功能
在简易机械臂建模功能中,通过“机械臂3D视图”上配置各类形状的对象,并进行托盘架、工件、夹治具等进行建模,可以用于确认与它们的位置关系等。
此外,通过切换编辑模型,还可以在设定作为安全动作功能一部分的“安全虚拟栅栏功能”的监视区域时使用。
编辑模型
机械臂建模功能中,选择以下两种编辑模式进行建模。
- 通常
在确认机械臂3D视图中的位置关系,以及设定常规的虚拟栅栏功能时使用。 - 安全动作
在设定安全虚拟栅栏功能的监视领域时使用。详细内容请阅览这里。
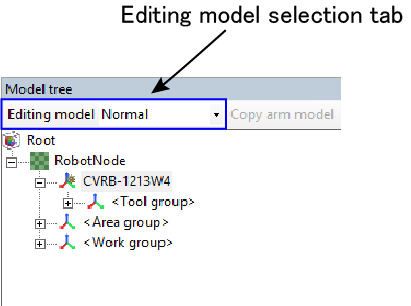
编辑模型通过“机械臂建模”内的编辑模型标签变更。
模型结构
简易建模功能中通过“节点”管理模型。“节点”是汇总多个对象,并进行命名的假想项目。
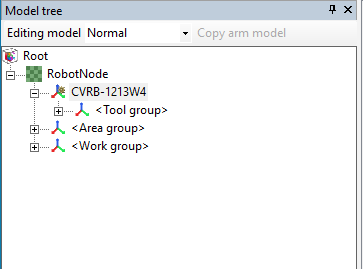
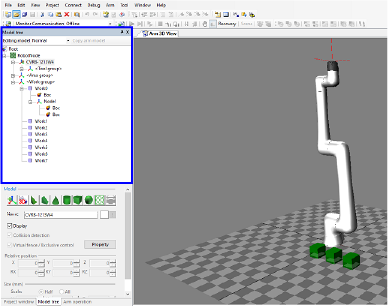
在“机械臂3D视图”中配置的对象会在“机械臂建模”视窗中以每个节点为单位进行分层显示,并从最高节点“Root”开始按层级结构准备了各节点。
项目说明
通过勾选“臂建模”的“显示”选框,可在“臂3D视图”上确认各坐标系。
工件组
工件组指“Work0”~“Work7”8个工件坐标系用组。
各工件坐标在工件画面上设定(不能编辑Work0)。
工具组
工具组中有“Tool0”至“Tool15”的16个工具坐标系用组。
各工具坐标在工具画面上设定(不能编辑Tool0)。
区域组
区域组是从“Area0”至“Area31”的32个区域功能使用的组。
通过勾选“臂建模”的“显示”复选框,可在“臂3D视图”上确认各区域。各区域在区域画面上设定。
排除区域组
排他组中有从“ExArea0”至“ExArea31”的32个排除区域坐标系使用的组。
通过勾选“臂建模”的“显示”复选框,可在“臂3D视图”上确认各排除区域。各排除区域在排除区域画面上设定。
追加节点
可在任意位置追加节点。
在“对象树”上选择节点,显示右击菜单并选择“节点追加”。
在选择的节点上追加新节点。
组合配置托板、托板架等多个对象时,如果通过节点汇总对象,则可通过节点单位进行复制及粘贴。
ID : 17302