
 HOME

ID : 16922
设定
子局端子的安装
DeviceNet子局端子的安装方法请参照“I/O选项”的“连接方法”。
机器人控制器的扩展功能
要想使用DeviceNet子局端子,必须在机器人控制器上扩展功能。
扩展功能时,需要通过智能TP或WINCAPSⅢ将许可密钥注册至控制器。详细内容请参照“许可证注册”。
以组装、许可证形态购买时,将在进行扩展功能后出厂。
通信参数的设定
请根据构成设备及环境,进行通信参数的设定。
| 实施项目 | 内容 |
|---|---|
| 机器人控制器的设定 | 使用WINCAPSⅢ设定装置。 设定装置的选择与输入输出大小、IP地址。 |
| 主局的设定 | 使用EDS文件进行主局设定时,获取EDS文件,将其读取到配置器中。 |
设定的确认与追加的设定
DeviceNet子局端子的装置信息以及通过控制器设定的信息可通过以下的智能TP操作进行确认。
基本画面 - [F4 I/O] - [F6 辅助功能] - [F4 现场总线参数]
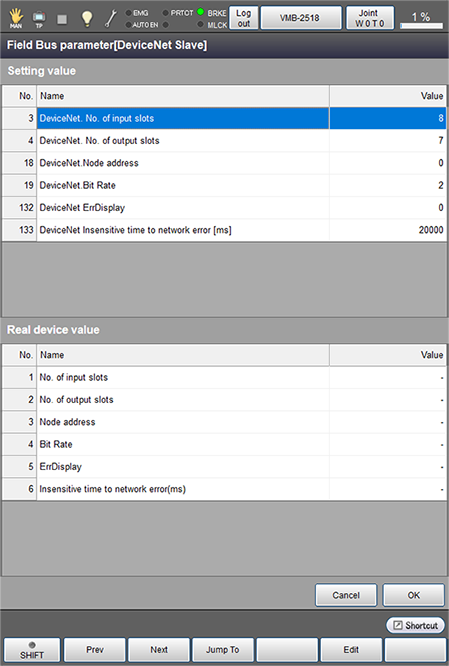
此外,此处还可设定现场总线参数。以下2个参数只能在此处设定。
显示DeviceNet 异常
设定是否每次检查网络异常。
为了设备动作时的安全,默认设定为“0”,在每次执行I/O输出入处理时,进行错误显示。调整未确立网络的设备时,对模拟I/O的程序运转进行确认时,设定为“1”。由于检测到第一次的网络错误之后,即使检测到相同的错误也不会进行错误显示,所以可以根据该设定对程序的动作进行确认。
| 显示DeviceNet 异常 | 仅第一次 | 每次(默认) |
|---|---|---|
| 值 | 1 | 0 |
DeviceNet 异常检测等待时间[ms]
启动机器人控制器,如果到开始DeviceNet通信的通信状态检测的时间较短,则启动后可能立即输出8350200B“正在进行现场网络通信准备”。在该情况下,延长并调整异常检测等待时间(ms)。
| DeviceNet 异常检测等待时间[ms] | 设定范围 | 默认值 |
|---|---|---|
| 值 | 0~65535 | 20000 |
BusOff复位
如果通过DeviceNet通信接收到异常信号,则进入Busoff状态,不能进行通信。一旦处于Busoff状态,即使消除Busoff的原因,也不能进行通信。在这种情况下,通过以下操作可以解除Busoff。但是,即使复位控制器的Busoff,其他的节点仍处于Busoff状态时,其节点也不能进行通信。
- 再次接通控制器的电源。
- 再次接通网络电源。
ID : 16922