
 HOME

ID : 16923
机器人控制器的设定
机器人控制器的参数设定通过WICNAPSIII进行。
1
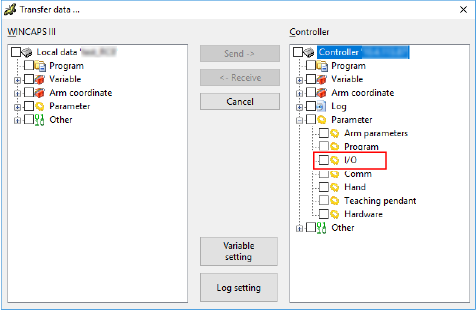
WINCAPSIII接收机器人控制器的”数字I/O”数据。已接收时,请进入下一步骤。
WINCAPSIII接收机器人控制器的数据的方法请参照“发送接收数据”。“数字I/O”数据在打开[发送接收数据]视窗的控制器数据一览中的“参数”后会显示 (参照下图)。
2
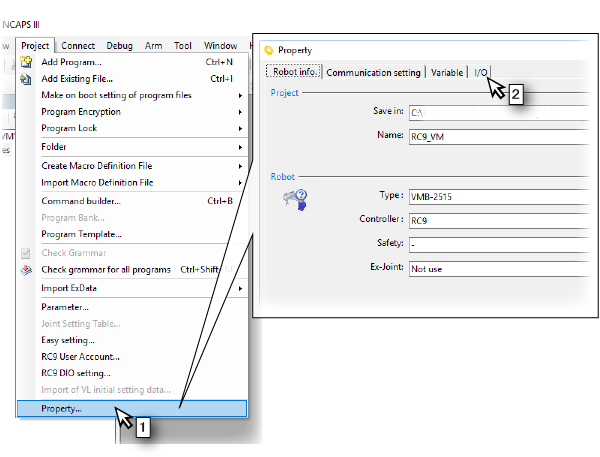
显示设定参数的视窗。
- 从[项目]菜单中选择[属性]。
- 点击[项目属性]视窗的[I/O]标签。
3
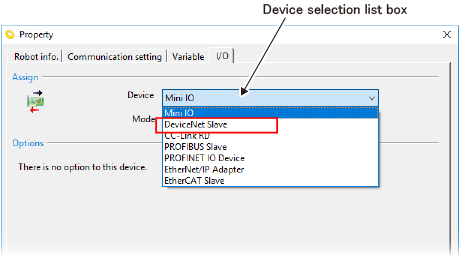
在现有的机器人控制器中追加DeviceNet子局端子时,需要变更装置。
请从[装置选择列表框]中选择“DeviceNet Slave”。
4
设定输出入插槽数量。请参考“输出入插槽数量一览表”进行设定。能够以1字节为单位进行输出入的增减,据此确定最大通用输出入位数。
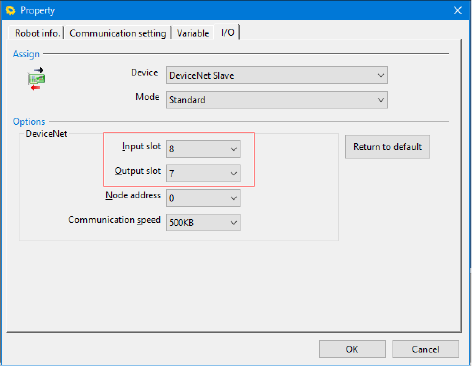
| 设定范围(字节) | 默认(字节) | |
|---|---|---|
| 输入插槽数量(I) | 5~32 | 8 |
| 输出插槽数量(O) | 4~32 | 7 |
5
选择节点地址与通信速度。
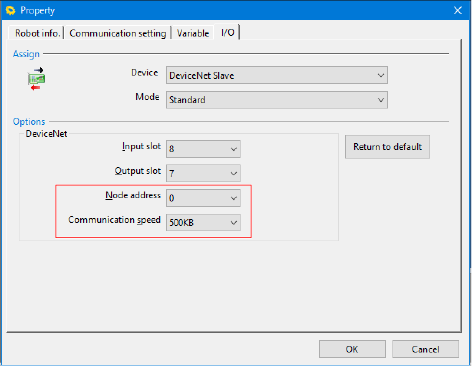
| 设定范围 | 默认值 | |
|---|---|---|
| 节点地址(N) | 0~63 | 0 |
| 通信速度(S) | “125K”或“250KB”或“500KB” | 500KB |
6
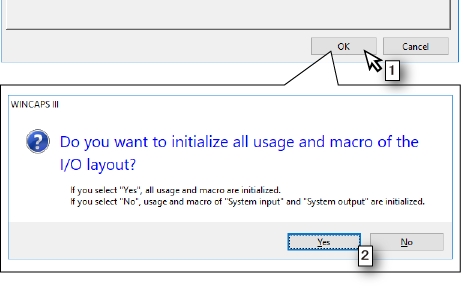
- 单击[OK]按钮。
- 显示选择是否初始化I/O配置的视窗后,单击“是”或“否”的其中一个。
7
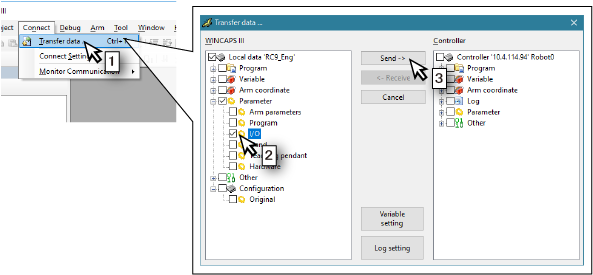
将设定的内容发送到机器人控制器。
- 从[通信]菜单中选择[发送接收数据]。
- 打开[WINCAPSIII]框的[参数],勾选[数字I/O]。
- 单击[发送]按钮。
8
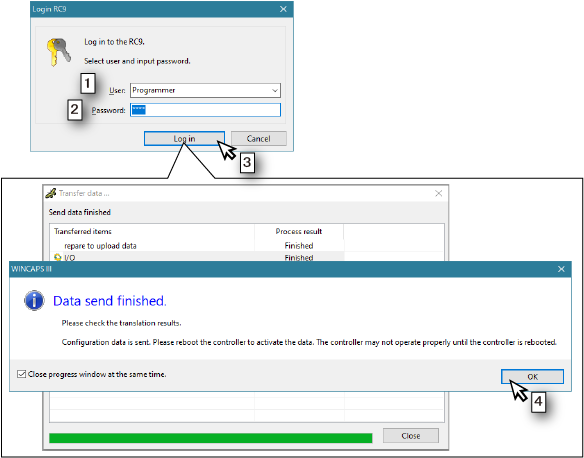
- 显示[登录RC9]视窗后,从机器人控制器中设定的用户内,选择用户等级为“程序员”以上的帐户。
- 输入密码。
- 单击[登录]按钮。
- 显示表示发送完成的视窗后,单击[OK]按钮。
- 重新接通机器人控制器的电源。
至此,机器人控制器的设定结束。
ID : 16923
- 本页相关信息
- 输出入插槽数量一览表