
 HOME

ID : 16853
机器人运行中(输出)
功能
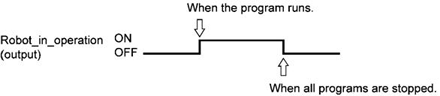
将机器人正在运行(正在执行程序中1个以上的任务)的信号输出到外部。
使用方法
用于外部操作盘等的机器人运行过程中的指示灯显示。
由于是用[所有程序停止]OFF,所以可以将停止的信号输出到外部。
ON条件
程序执行中ON(条件分支、用定时器指令进行等待时也ON)。
OFF条件
通过[所有程序停止]OFF。
所谓[所有程序停止],就是指智能TP的“紧急停止”、“STOP”按钮的操作以及“瞬时停止(所有任务)”,“步骤停止(所有任务)”、“外部紧急停止”的输入。
状态图
 |
ID : 16853