
 HOME

ID : 16831
处理方法概要
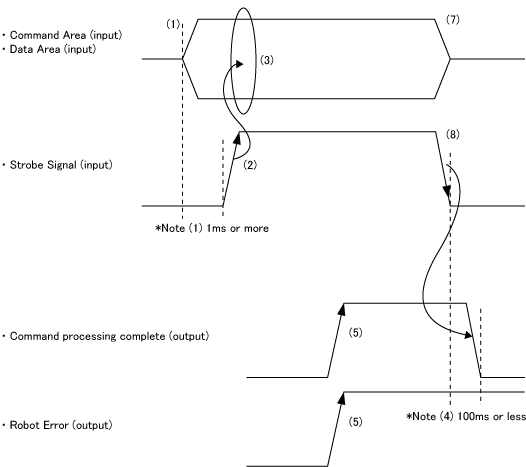
为了运行I/O指令,需要进行下图所示的处理。
|
- 对于机器人控制器的指令执行输出入信号,从外部设定指令领域、数据领域(仅在需要时)。
需在启动选通信号超过1ms之前确定设定的数据。
- 设定结束之后,将选通信号OFF→ON。
在等待专用输出“机器人初始化完成”输出之后,再用选通信号进行指令输入。
但是,如果机器人发生异常,机器人初始化完成就会变为OFF。执行机器人异常清除指令时,条件是请输出机器人异常,而不是机器人初始化完成。
- 控制器用选通信号从OFF变为ON后,读取指令领域、数据领域。
- 控制器根据读入的指令进行处理。
- 完成指令处理之后,控制器将指令处理完毕信号启动至OFF→ON。在处理过程中发生错误时,与指令处理完毕信号同时输出机器人异常。
指令处理完毕信号OFF→ON之前,选通信号为OFF时,指令处理完毕信号一旦输出之后,在100ms以内变为OFF状态。
- PLC等待指令处理完毕信号的输入,确认是否发生机器人异常。
- PLC将指令、数据领域以及选通信号置于OFF状态。
- 通过选通信号的ON→OFF,控制器将指令处理完毕输出置于OFF状态。伴随指令处理错误输出的机器人异常,在机器人异常清空指令执行之前保持ON状态。
将选通信号ON→OFF之后,指令处理完毕信号变为OFF所需的最长时间是100ms。
ID : 16831