
 HOME

ID : 17653
株式会社ワコーテック製の力センサを使用する場合
システム構成
下図に、株式会社ワコーテック製の力センサを使用する場合のシステム構成図を示します。
電源の選定などについては、使用する力センサ DynPickシリーズの取扱説明書を参照してください。取扱説明書は株式会社ワコーテックのホームページよりダウンロードできます。
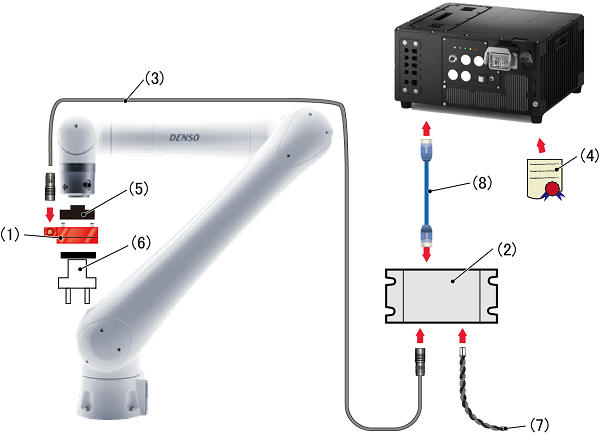
株式会社ワコーテックの製品
| 番号 | 構成品 |
内容 |
|---|---|---|
| (1) | 力センサ DynPickシリーズ |
DynPickシリーズは、株式会社ワコーテック製の力センサです。 EtherCAT変換BOX ECIF-1000に対応しているシリーズが使用可能です。 |
| (2) | EtherCAT変換BOX ECIF-1000 |
ECIF-1000は、株式会社ワコーテック製のEtherCAT変換ボックスです。 |
| (3) | センサ間専用ケーブル |
DynPickシリーズとECIF-1000を接続する専用のケーブルです。 |
デンソーウェーブの製品
| 番号 | 構成品 |
内容 |
|---|---|---|
| (4) | 力センサ有コンプライアンス機能ライセンス |
力センサ有コンプライアンス機能を使用するために必要なソフトウェアライセンスです。 "組付"ライセンスは、工場出荷時にあらかじめ機能を有効にして出荷します。 "ライセンス"のみは、既にご購入済みのロボットセットにて、機能を使用する場合にご注文ください。
|
お客様手配品
| 番号 | 構成品 |
内容 |
|---|---|---|
| (5) | 力センサ取り付け用ステー |
力センサを取り付けるためのステーです。 COBOTTA PROのフランジ面については、"ツールの取付け" を参照してください。 |
| (6) | ツール | 力センサに取り付けるツールです。 |
| (7) | 電源(DC24V) |
ECIF-1000へ電力を供給するための電源装置です。 |
| (8) | LANケーブル | EtherCAT通信用のLANケーブルです。 |
セットアップ手順
1
ロボットに力センサなどを取り付けます。
2
DynPickとECIF-1000にセンサ間専用ケーブルを接続します。
3
ECIF-1000の "IN" 側のコネクタにLANケーブルを接続します。
4
ロボットコントローラのEtherCATコネクタにLANケーブルを接続します。
5
ECIF-1000に電源(DC24V)を接続します。
以上でセットアップは完了です。
ID : 17653