
 HOME

ID : 17581
Safety I/O短絡コネクタ使用時の注意事項
ロボットを動かすためにはSafety I/Oへ最低限、以下の入力へ外部機器を接続する必要があります。
- 外部非常停止入力
- 防護停止入力
- 自動イネーブル入力
ロボットの出荷時には、上記の信号を短絡するための "Safety I/O短絡コネクタ" がロボットコントローラのSafety I/Oコネクタへ取り付けられています。そのため、外部機器を接続することなくロボットを動かすことができます。
Safety I/O短絡コネクタの使用条件
本来、Safety I/O短絡コネクタで短絡している信号はロボットを安全に使用するために必要な信号です。そのため、Safety I/O短絡コネクタは、"作業上の注意" の内容を守ることを前提としたロボットの試運転に限って使用することができます。
Safety I/O短絡コネクタを本稼働時に使用することは推奨していません。使用する場合は、"作業上の注意" をよく確認し、リスクアセスメントおよびリスクの低減を十分に実施したのちに使用してください。
Safety I/Oコネクタで短絡されている信号や、他の信号を利用したい場合はオプションのSafety I/Oケーブルを購入いただき、必要な信号を接続してください。
下記手順で配線を行う事でSafety I/O短絡コネクタをそのまま使用することも可能です。
Safety I/O短絡コネクタの配線
Safety I/O短絡コネクタの配線を行うためには、まずSafety I/O短絡コネクタを分解する必要があります。
ここでは、下記項目に分けて説明しています。
Safety I/O短絡コネクタの分解
1
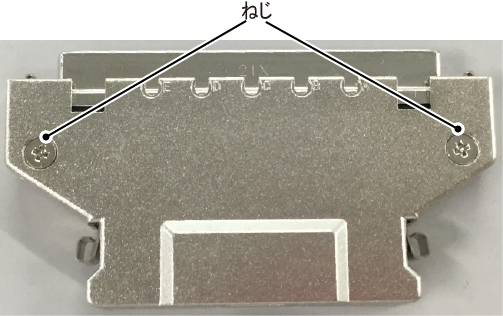
Safety I/O短絡コネクタを、下図のようにねじ頭が見える状態で置きます。
2
上図のねじ2つを取り外し、上側のフードを外します。

3
コネクタ部を取り外します。
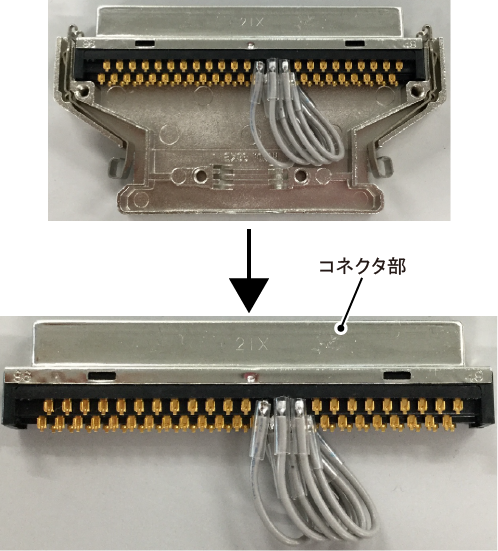
以上で、Safety I/O短絡コネクタの分解は終了です。
配線の一例
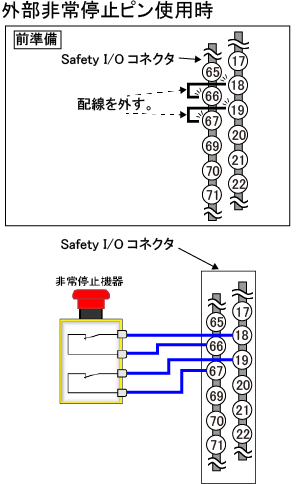
ここでは、外部非常停止入力を使用する場合の配線例を説明します。
1
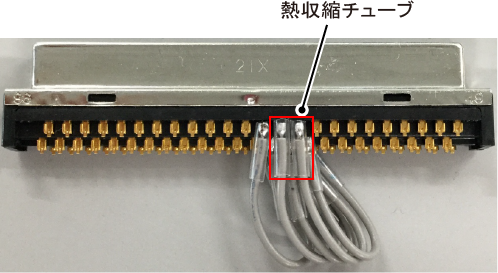
あらかじめはんだ付けされている配線 (18番-66番ピンおよび19番-67番ピンをショートしている配線) を外します。熱収縮チューブによって、はんだ付け部付近が覆われているため、熱収縮チューブをはがした後、はんだを溶かして外します。
2
Safety I/O短絡コネクタの18番、66番、19番および67番ピンに、非常停止機器へ接続するケーブルの線が外れることの無いようにはんだ付けします。必要に応じ、熱収縮チューブではんだ付け部を絶縁してください。ケーブルがコネクタ本体などとの接触で破損することの無い様にケーブルは必ずケーブルスリーブなどで保護してください。
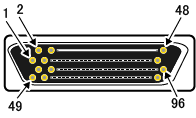
下図は、はんだ付けする方から見た、Safety I/O短絡コネクタの端子番号の図です。
| コネクタの端子番号 (はんだ付けする方から見た図) |
 |
|---|
Safety I/O短絡コネクタへケーブルを接続する際は、ノイズによる誤作動などを防ぐためにシールド付きのケーブルを使用してください。
3
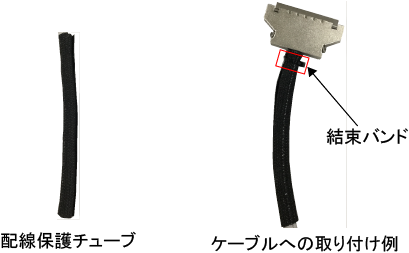
Safety I/O短絡コネクタの分解方法と逆の手順で、Safety I/O短絡コネクタを組み立てます。Safety I/O短絡コネクタから延長したケーブルは安全機能に関係するため、オプション機器配線時などコントローラ内部での作業時にケーブルを傷つけないよう保護を行う必要があります。保護を行う際は、コントローラに同梱されている配線保護チューブを使用してください。配線保護チューブは、以下の画像を参考にケーブルへ結束バンドなどを利用して固定してください。
以上で、Safety I/O短絡コネクタの配線は終了です。
ID : 17581