
 HOME

ID : 17556
全項目
ダイレクトティーチシーンのシーンパラメータ設定(全項目)について解説します。
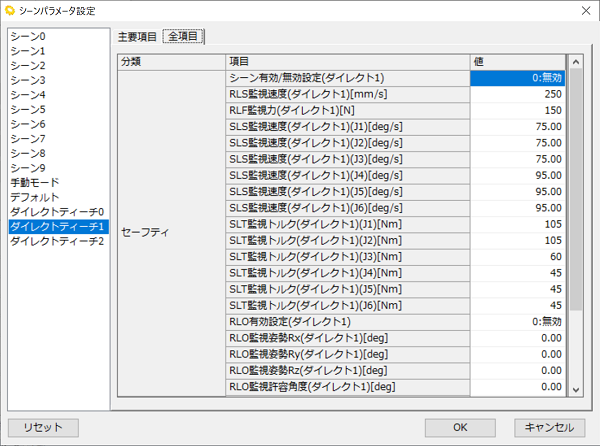
| 項目 | 値 | 詳細 | |
|---|---|---|---|
| シーン有効/無効設定(*1) | 0:無効 1:有効 |
ダイレクトティーチ1とダイレクトティーチ2のシーン機能の有効/無効を切り替えます。 |
|
| RLS監視速度[mm/s] | 125~250 | 速度監視の最大値を設定します。 | |
| RLF監視力[N] | 20~500 | トルク監視の最大値を設定します。 | |
| SLS監視速度[deg/s] | J1 |
|
1軸の速度監視の最大値を設定します。 |
| J2 |
|
2軸の速度監視の最大値を設定します。 | |
| J3 |
|
3軸の速度監視の最大値を設定します。 | |
| J4 |
|
4軸の速度監視の最大値を設定します。 | |
| J5 |
|
5軸の速度監視の最大値を設定します。 | |
| J6 |
|
6軸の速度監視の最大値を設定します。 | |
| SLT監視トルク[Nm] | J1 |
|
1軸のトルク監視の最大値を設定します。 |
| J2 |
|
2軸のトルク監視の最大値を設定します。 | |
| J3 |
|
3軸のトルク監視の最大値を設定します。 | |
| J4 |
|
4軸のトルク監視の最大値を設定します。 | |
| J5 |
|
5軸のトルク監視の最大値を設定します。 | |
| J6 |
|
6軸のトルク監視の最大値を設定します。 | |
RLO有効設定 |
0:無効 1:有効 |
姿勢監視機能の有効/無効を切り替えます。 | |
| RLO監視姿勢[deg] | Rx | -180~180 | Rx回転方向の監視角度を指定します。 |
| Ry | -180~180 | Ry回転方向の監視角度を指定します。 | |
| Rz | -180~180 | Rz回転方向の監視角度を指定します。 | |
| RLO監視許容角度[deg] | 0~180 | 姿勢監視を許容する角度を指定します。 | |
| タッチセンシングソフトカバー有効設定 | J2 | 0:無効 1:有効 |
2軸用タッチセンシングソフトカバーの接触検出の有効/無効を切り替えます。 |
| J3 | 0:無効 1:有効 |
3軸用タッチセンシングソフトカバーの接触検出の有効/無効を切り替えます。 | |
| J4 | 0:無効 1:有効 |
4軸用タッチセンシングソフトカバーの接触検出の有効/無効を切り替えます。 | |
| J5 | 0:無効 1:有効 |
5軸用タッチセンシングソフトカバーの接触検出の有効/無効を切り替えます。 | |
| J6 | 0:無効 1:有効 |
6軸用タッチセンシングソフトカバーの接触検出の有効/無効を切り替えます。 | |
| Tool | 0:無効 1:有効 |
エンドエフェクタ用タッチセンシングソフトカバーの接触検出の有効/無効を切り替えます。 | |
*1: ダイレクトティーチ1とダイレクトティーチ2のみ設定できます。
ID : 17556