
 HOME

ID : 17549
主要項目
デフォルトシーンのシーンパラメータ設定(主要項目)について解説します。
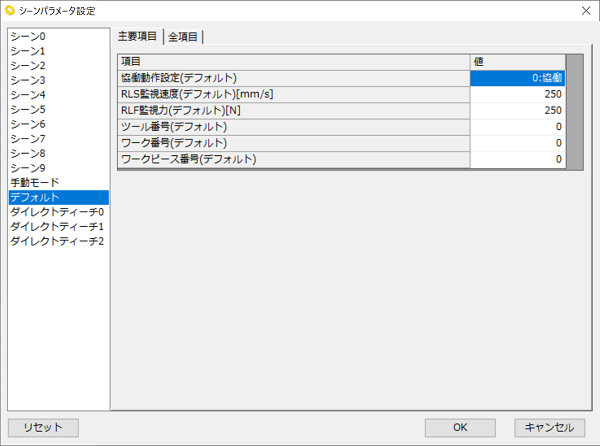
| 項目 | 値 | 詳細 |
|---|---|---|
| 協働動作設定 | 0:協働 1:非協働 |
デフォルトシーンでロボットを動作させる際に、動作させる状態(協働/非協働)を選択します。 この項目の値を変更すると、下記の項目の最大値が変更されます。
非協働に設定した場合は、安全柵などでロボットを囲む必要があります。 |
| RLS監視速度[mm/s] | 詳細参照 | デフォルトシーンでロボットを動作させた際の監視速度を設定します。ロボットのフランジ中心、またはTCP点とロボット上の監視点の速度が設定した値を超えた場合にエラーを発生させます。 最大値は、[協働動作設定(デフォルト)]の値とタッチセンシングソフトカバーの有無によって変更されます。
|
| RLF監視力[N] | 詳細参照 | デフォルトシーンでロボットを動作させた際の監視力を設定します。ロボット軸とTCP点に加わる力が設定した値を超えた場合にエラーを発生させます。 最大値は、[協働動作設定(デフォルト)]の値によって変更されます。
|
| ツール番号 | 0~15 | デフォルトシーンに切り替わったときに、指定のツール番号に変更されます。指定番号の、ツール定義、ツールウェイトとセーフティバーチャルフェンスのToolモデルが使用されます。 |
| ワーク番号 | 0~7 | デフォルトシーンに切り替わったときに、指定のワーク番号に変更されます。指定番号のワーク定義が使用されます。 |
| ワークピース番号 | 0~15 | デフォルトシーンに切り替わったときに、指定のワークピース番号に変更されます。指定番号のワークピースウェイトが使用されます。 |
ID : 17549