
 HOME

ID : 17453
簡単教示によるエリア座標の設定
操作経路: [F2 アーム] - [F6 補助機能] - [F5 エリア] - [F4 簡単教示]
この画面は、ログインアカウントに "プログラミング" のユーザー権限が与えられている場合のみ表示されます。
ロボットで2点ティーチングして位置座標 (P型変数) を登録し、その登録した位置座標のデータおよび1つのワーク座標のデータを用いてエリア座標の設定を行います。
[F4 簡単教示] を押すと、次のような [2点教示によるエリア座標系の設定] 画面が表示されます。
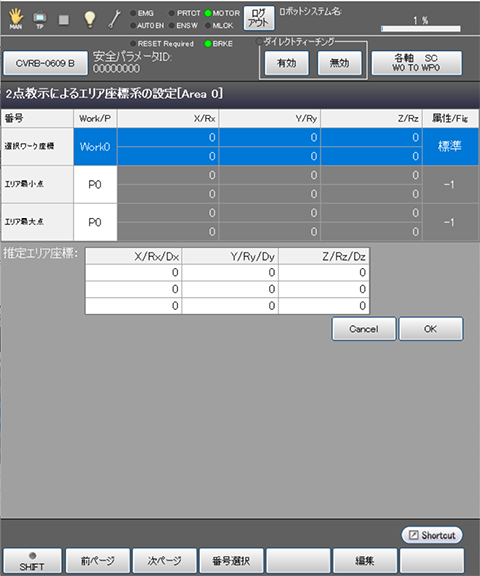
ワーク座標のデータとP型変数を登録していくと、"推定エリア座標" の座標値が自動的に計算されます。 ワーク座標とP型変数の登録がすべて終了して "推定エリア座標" の値を確認後、[OK] を押すと、エリア座標の0番に結果の座標が反映されます。
| 使用可能なファンクションキー | |
|---|---|
| [F1 前ページ] | 現在表示されている2点教示によるエリア座標系の設定リストの直前のページが表示されます。 |
| [F2 次ページ] | 現在表示されている2点教示によるエリア座標系の設定リストの直後のページが表示されます。 |
| [F3 番号選択] |
テンキーが表示されます。 テンキーを使用して選択したい登録点番号を入力し、[OK] を押すと、指定した番号の登録点が選択されます。 選択された登録点は反転表示されます。 |
| [F5 編集] |
テンキーが表示されます。 登録するワーク座標番号、もしくは、P型変数の番号をテンキーで入力し、テンキー上の [OK] を押すと、指定したワーク座標またはP型変数の座標が登録されます。 |
| [F6 位置取込] |
位置座標 (P型変数) に現在位置を取り込みます。 登録する番号、位置座標 (P型変数) を選択し、[OK] を押すと、現在位置が取り込まれます。 |
[F6 位置取込] は [エリア最小点] および [エリア最大点] 選択時のみ表示されます。
ID : 17453