
 HOME

ID : 16903
設定
スレーブターミナルの装着
EtherNet/IPスレーブターミナルの装着方法は、"I/Oオプション" の "接続方法" を参照してください。
ライセンス登録
ロボットコントローラのI/Oオプションを使用する場合は、フィールドネットワークのライセンスをロボットコントローラに登録する必要があります。
スマートTPまたはWINCAPSIIIで、ライセンスキーをロボットコントローラに登録します。詳細は、"ライセンス登録" を参照してください。
組付・ライセンス形態での購入の場合、ライセンス登録が完了した状態で出荷されます。
通信パラメータの設定
構成機器や環境に合わせ、通信パラメータの設定を行ってください。
| 実施項目 | 内容 |
|---|---|
| ロボットコントローラの設定 | WINCAPSIIIでデバイスの設定を行います。 デバイスの選択と、入出力サイズ、IPアドレスを設定します。 |
| マスタの設定 | マスタの設定をEDSファイルを使用して行う場合は、EDSファイルを取得してコンフィグレータに読み込ませます。 EDSファイルを使用しない場合は、インスタンス番号の設定が必要です。 |
設定の確認
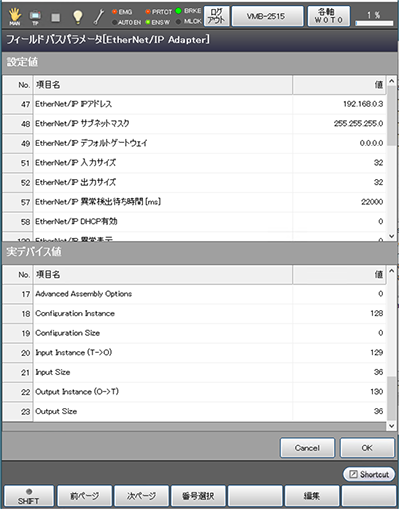
EtherNet/IPスレーブターミナルのデバイス情報、およびロボットコントローラで設定した情報を以下のスマートTP操作で確認できます。
操作経路: 基本画面 - [F4 I/O] - [F6 補助機能] - [F4 フィールドバスパラメータ]
ID : 16903
- このページに関連する情報
- ロボットコントローラの設定
- マスタの設定