
 HOME

ID : 15093
セーフティパラメータデータをロボットコントローラに送信
ロボットコントローラからWINCAPSIIIにデータを受信した後は、セーフティパラメータデータをロボットコントローラに送信する必要があります。
操作手順は以下の通りです。
1
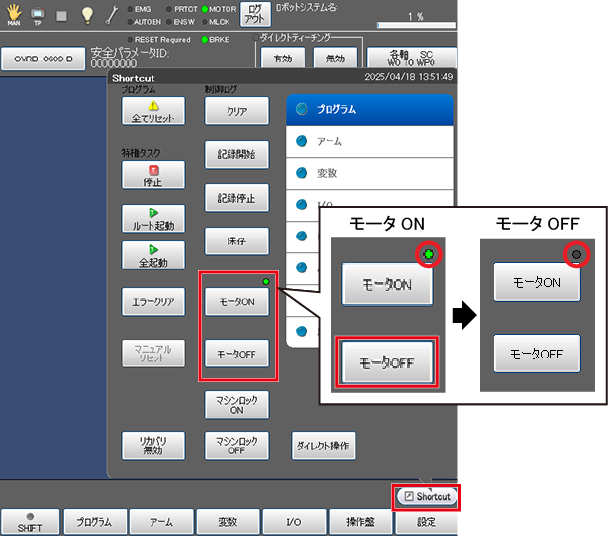
セーフティパラメータツールで送信する前に、スマートTPを使用してロボットアームのモータ電源を切ります。
操作経路 : [Shortcut] - [モータOFF]
2
セーフティパラメータデータをロボットコントローラに送信します。
詳細は、"COBOTTA PROセーフティパラメータツールからセーフティパラメータデータをロボットコントローラに送信" (*) をご参照ください。
*: "COBOTTA PROセーフティパラメータツールからセーフティパラメータデータをロボットコントローラに送信" のSTEP5では、WINCAPSIIIとセーフティパラメータツールとでパラメータの値が同じであるかを確認する手順があります。
今回の確認するパラメータは、SafetyPです。
以下の手順で確認してください。
1
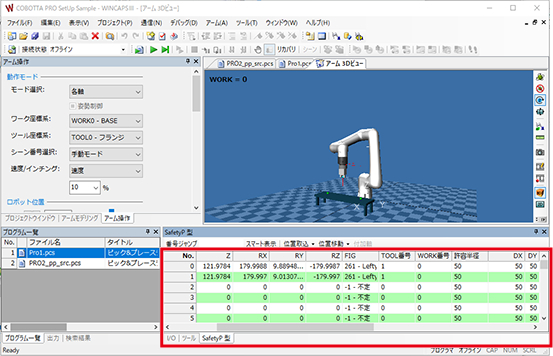
WINCAPSIIIで、SafetyP[0] とSafetyP[1] の値を確認します。
SafetyP型が表示されていない場合は、以下の操作経路で表示します。
操作経路 : [表示] - [変数] - [SafetyP型]
2
セーフティパラメータツールで、以下を選択してプロパティの値を確認します。
- 分類リスト : 安全監視パラメータ (座標系共通部) (下図①)
- パラメータ一覧 : SafetyP[0] とSafetyP[1] (下図②)
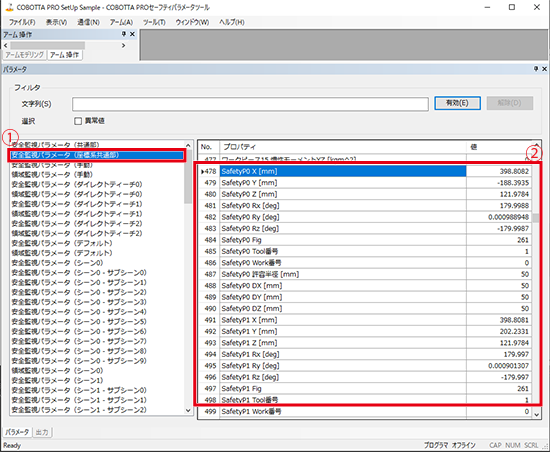
WINCAPSIIIとセーフティパラメータツールとで、SafetyP[0] とSafetyP[1] の値が同じであることが確認できたら確認は完了です。
3
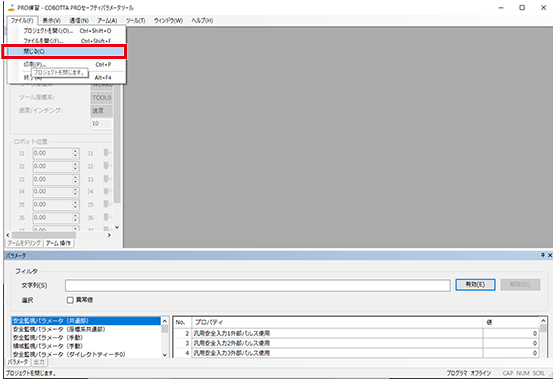
[ファイル] メニューの [閉じる] をクリックして、セーフティパラメータツールを閉じます。
以上で、"セーフティパラメータデータをロボットコントローラに送信" は完了です。
ID : 15093