
 HOME

ID : 17556
所有项目
对直接教导场景的场景参数设定(所有项目)进行说明。
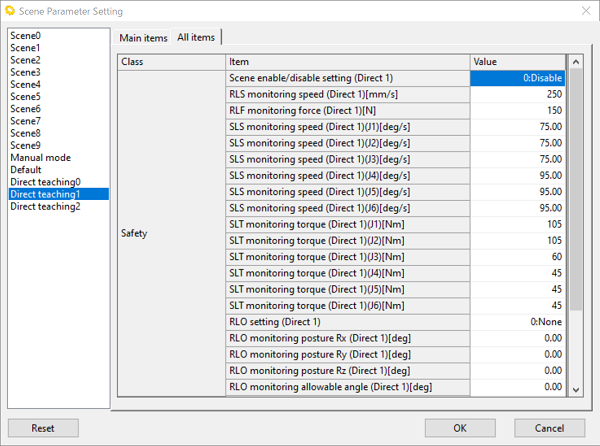
| 项目 | 值 | 详细 | |
|---|---|---|---|
| 场景有效/无效设定(*1) | 0:无效 1:有效 |
切换直接教导1和直接教导2的场景功能的有效/无效。 |
|
| RLS监视速度[mm/s] | 125~250 | 设定速度监视的最大值。 | |
| RLF监视力[N] | 20~500 | 设定扭矩监视的最大值。 | |
| SLS监视速度[deg/s] | J1 |
|
设定1轴的速度监视的最大值。 |
| J2 |
|
设定2轴的速度监视的最大值。 | |
| J3 |
|
设定3轴的速度监视的最大值。 | |
| J4 |
|
设定4轴的速度监视的最大值。 | |
| J5 |
|
设定5轴的速度监视的最大值。 | |
| J6 |
|
设定6轴的速度监视的最大值。 | |
| SLT监视扭矩[Nm] | J1 |
|
设定1轴的扭矩监视的最大值。 |
| J2 |
|
设定2轴的扭矩监视的最大值。 | |
| J3 |
|
设定3轴的扭矩监视的最大值。 | |
| J4 |
|
设定4轴的扭矩监视的最大值。 | |
| J5 |
|
设定5轴的扭矩监视的最大值。 | |
| J6 |
|
设定6轴的扭矩监视的最大值。 | |
RLO有效设定 |
0:无效 1:有效 |
切换姿势监视功能的有效/无效。 | |
| RLO监视姿势[deg] | Rx | -180~180 | 指定Rx旋转方向的监视角度。 |
| Ry | -180~180 | 指定Ry旋转方向的监视角度。 | |
| Rz | -180~180 | 指定Rz旋转方向的监视角度。 | |
| RLO监视容许角度[deg] | 0~180 | 指定允许姿势监视的角度。 | |
| 触碰传感软盖有效设定 | J2 | 0:无效 1:有效 |
切换2轴用触碰传感软盖的接触检测的有效/无效。 |
| J3 | 0:无效 1:有效 |
切换3轴用触碰传感软盖的接触检测的有效/无效。 | |
| J4 | 0:无效 1:有效 |
切换4轴用触碰传感软盖的接触检测的有效/无效。 | |
| J5 | 0:无效 1:有效 |
切换5轴用触碰传感软盖的接触检测的有效/无效。 | |
| J6 | 0:无效 1:有效 |
切换6轴用触碰传感软盖的接触检测的有效/无效。 | |
| Tool | 0:无效 1:有效 |
切换终端受动器用触碰传感软盖的接触检测的有效/无效。 | |
*1只能设定直接教导1和直接教导2。
ID : 17556