
 HOME

ID : 17224
“机械臂”菜单
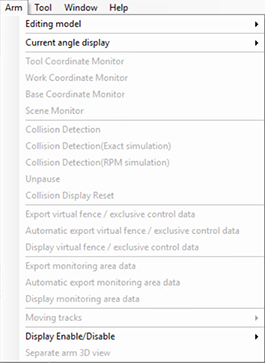
根据控制器类型及安全功能的类型,不可用功能的菜单将变为无效。
项目说明
编辑模型
通过“通常”或者“安全动作”切换臂建模的显示模型。
当前位置显示
用变量(P型、J型、T型、J+EX型)的值在“臂3D视图”上显示当前的臂位置。另外,该值可进行复制。
工具坐标系监视器
“机械臂3D视图”中打开/关闭当前工具编号和坐标轴的显示。
工件坐标系监视器
“机械臂3D视图”中打开/关闭当前工件编号和坐标轴的显示。
基础坐标系监视器
“机械臂3D视图”中打开/关闭当前的基础坐标轴的显示。
场景编号监视器
“机械臂3D视图”中打开/关闭当前场景编号的显示。
干涉检查
打开/关闭干涉检查。
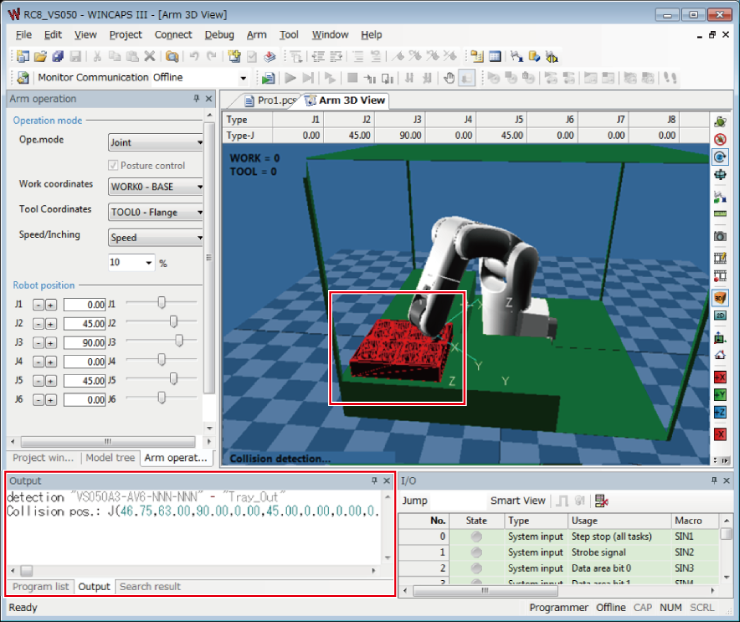
ON中检测到干涉时,臂3D视图画面的干涉目标颜色会发生翻转,并在输出画面中显示位置信息。
同时,对虚拟栅栏或排他控制区域发生干扰时,监视模型的线框颜色发生翻转。
干涉检查(精密模拟)
在CRC9控制器中不能使用此功能。
干涉检查(RPM模拟)
在CRC9控制器中不能使用此功能。
暂时停止解除
重启精密/RPM模拟。
干涉显示复位
将干涉检查的显示返回至最初状态。
虚拟栅栏/排他控制数据输出
将虚拟栅栏数据或者排他控制数据输出到项目文件夹。
虚拟栅栏/排他控制数据自动输出
在保存项目时和将数据发送给控制器时,自动输出虚拟栅栏数据或者排他控制数据。
虚拟栅栏/排他控制数据显示
在机械臂3D画面上显示虚拟栅栏数据或者排他控制的数据。
监视领域数据输出
将监视领域数据输出到项目文件夹。
此功能是安全动作规格专用的功能。
监视领域数据自动输出
在保存项目时和向控制器发送数据时,自动输出监视领域数据。
此功能是安全动作规格专用的功能。
监视领域数据显示
在臂3D画面上显示监视领域数据。
此功能是安全动作规格专用的功能。
动作记录
设定机器人动作轨迹的显示。
显示/不显示
切换在“臂3D视图”中显示的地面、臂、工具、工件、区域、排他区域、障碍物的显示/隐藏。
臂3D视图分离
如果勾选,可在WINCAPSⅢ的客户领域外个别显示臂3D视图画面。
ID : 17224