
 HOME

ID : 16799
使用虚拟栅栏时的便利功能
以下就能够更加方便使用虚拟栅栏的功能进行介绍。
事先检查指令
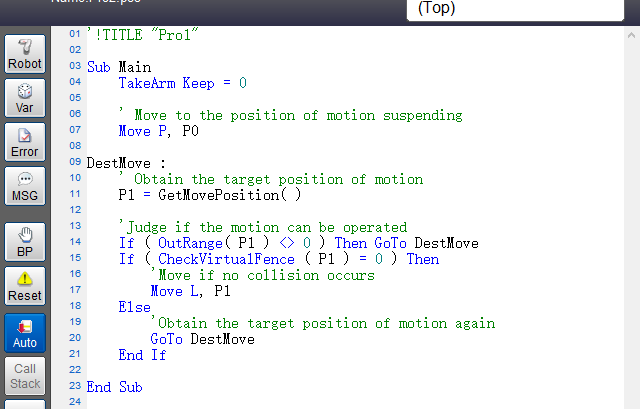
CheckVirtualFence指令是在虚拟栅栏功能有效时,检查目标位置中机器人与设备的碰撞状态的指令。
运行机器人,并且虚拟栅栏检测到机器人会与设备产生碰撞时,将会出现错误,从而机器人将会停止。但CheckVirtualFence指令的编程使其可在未运行机器人的情况下,检查在目标位置机器人是否会与设备产生碰撞,因此其能够确保机器人不会因为错误而停止,实现了持续运行。
将其用于视觉拣配等在运行时动作目标位置会发生变化的设备中时会更加便利。
详细内容请参照指令参考的“CheckVirtualFence”。
碰撞状态显示
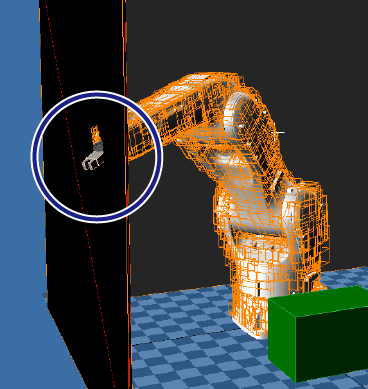
碰撞状态显示功能在通过WINCAPSIII检测出监视模型间的碰撞时,显示哪一个监视模型之间发生碰撞的功能。
通过使用该功能,监视模型调整过程中将能够更加便于进行模型修正及机器人动作修正。
详细内容请参照WINCAPSIII指南中[机械臂]菜单的[干涉检查]。
轴联动功能
根据设定的轴位置,在移动监视模型的状态下进行监视的功能。
主要为用于监视通过附加轴运行的设备及机器人的功能。
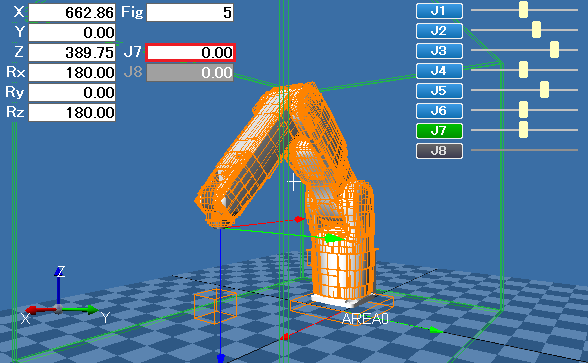
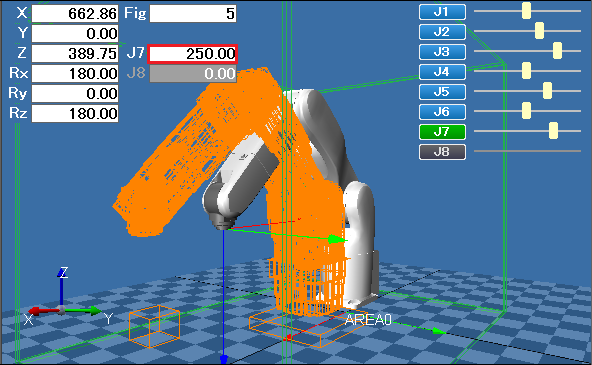
该功能可对能够实现虚拟栅栏监视设定的模型进行设定。
但是,不能对以下模型设定。
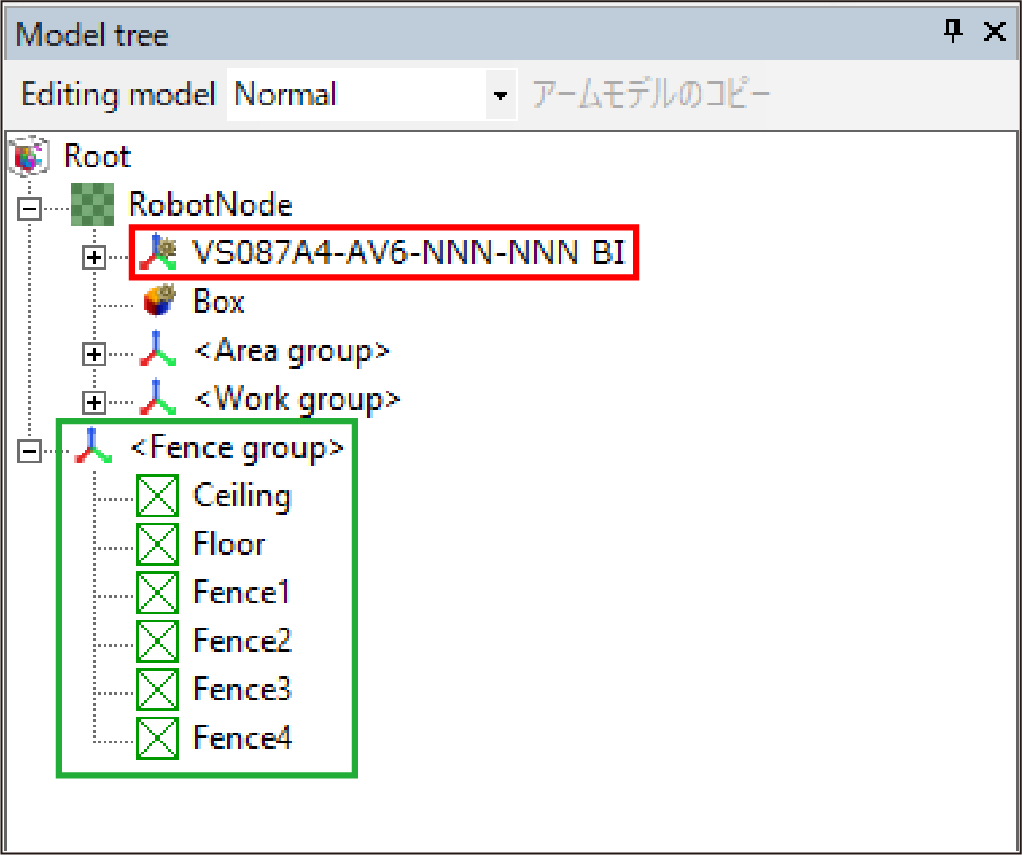
轴联动功能的设定步骤
1
选择希望通过WINCAPSIII设定轴联动功能的模型。
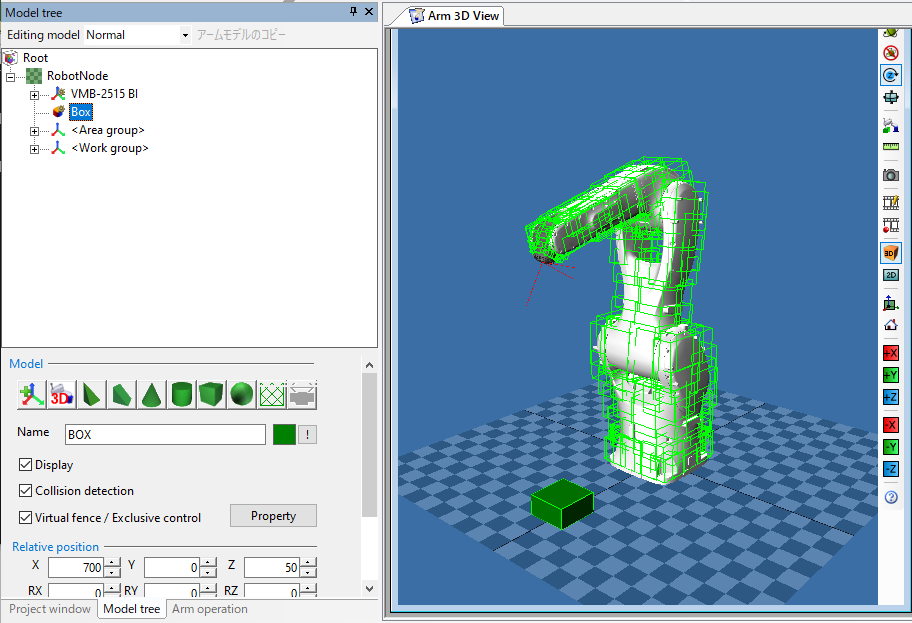
2
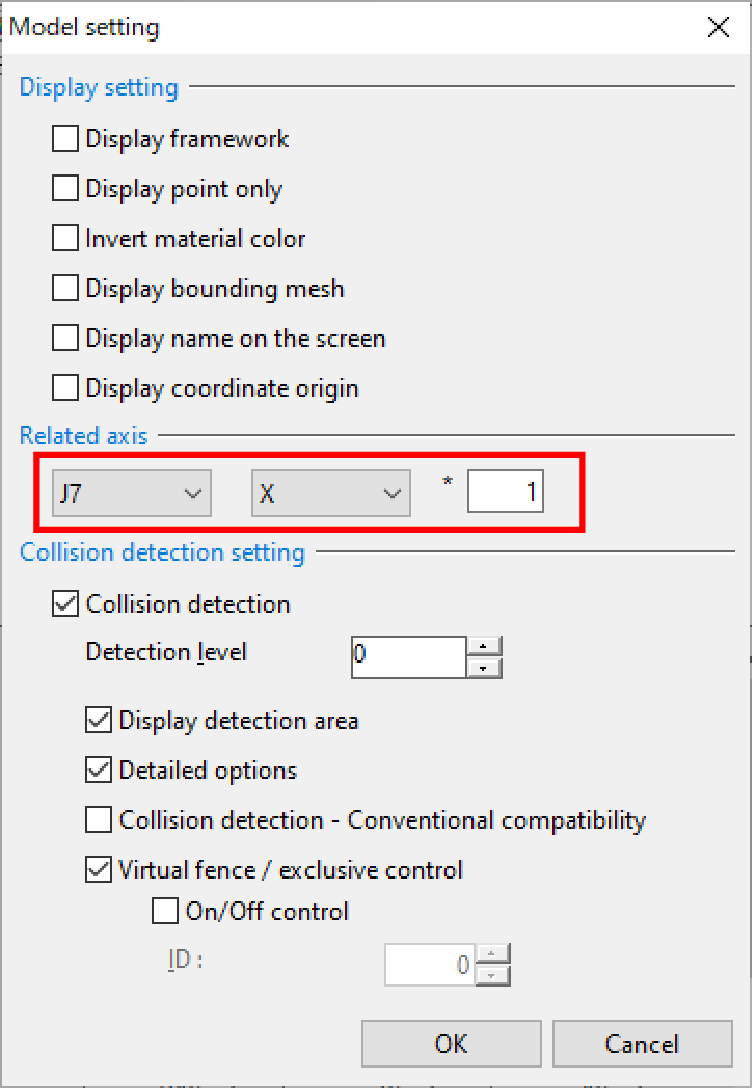
单击[详细设定]按钮,从[模型详细设定]窗口的[对应轴]设定联轴的轴(J1~J8)、动作方向(X/Y/Z/Rx/Ry/Rz)、倍率。
ID : 16799