
 HOME

ID : 17666
手動操作画面
EBP機能の手動操作画面では、ダイレクトティーチング画面への切り替えや変数への位置取込、現在位置の確認を行う事ができます。
手動操作を行う場合は、ロボットを手動モードに変更しイネーブルスイッチが押されている必要があります。
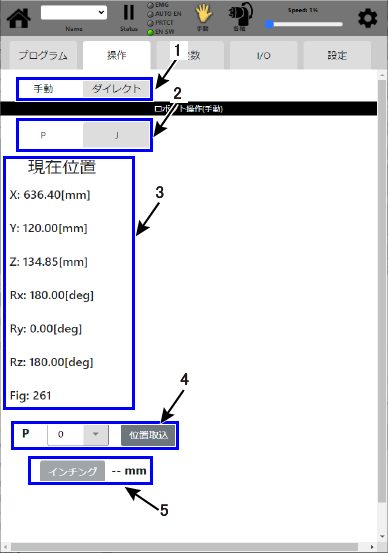
1 : 手動 / ダイレクト 切替タブ
手動操作画面とダイレクトティーチング画面の切り替えを行います。
2 : P型 / J型 表示切替タブ
P型とJ型を切り替えることで、以下の表示項目が対応する変数型に切り替わります。
- 現在位置の表示
- 位置取込を行う変数
- インチング操作時のロボット動作量の単位
3 : 現在位置
ロボットの現在位置を表示します。表示される現在位置はP型 / J型表示切替タブで選択した表示形式で表示されます。
4 : 位置取込
現在位置をプルダウンリストで指定した変数番号に上書きします。位置取込を行う際の変数型はP型 / J型表示切替タブで選択した変数型です。
5 : インチング
インチング操作時の動作量を表示します。
ID : 17666