
 HOME

ID : 16584
ロボットの手先に加わる力の確認
ここでは、以下の項目について説明しています。
力の許容値
ロボットのツールを設計/選定するときは、以下の項目がロボットの仕様を超えないようにしてください (ロボット本体の仕様参照)。
- 最大可搬質量
- 最大許容イナーシャ (慣性モーメント)
- 最大許容モーメント
上記項目との比較では、ツールだけでなく、ツールを固定する金具やワークピースおよび配線・配管など、フランジに負荷をかけるものすべてを考慮に入れてください。
また、ツール (ワークピースを含む) は振動しないようにしてください。
上記の内容を守らない場合、ロボット本体の各締結部にゆるみ、ガタが発生し、位置ズレする可能性があり、ロボットおよびロボットコントローラが破損する危険があります。
微低速での動作が続く場合、過負荷のエラーが発生することがあります。
質量と重心の位置から、許容値の範囲内かどうかを確認する方法
ロボットの手先に加わる慣性モーメントやモーメントは、ツールやワークピースなど、フランジに負荷をかけるもの (以降 フランジにかかる総負荷) の形状を、各力の計算公式に当てはめて算出する必要があります。
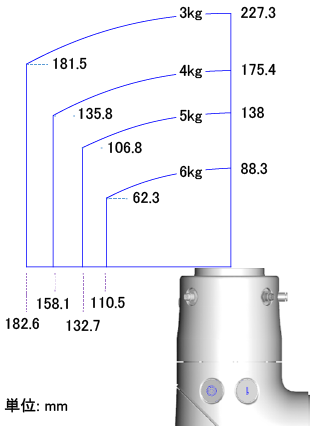
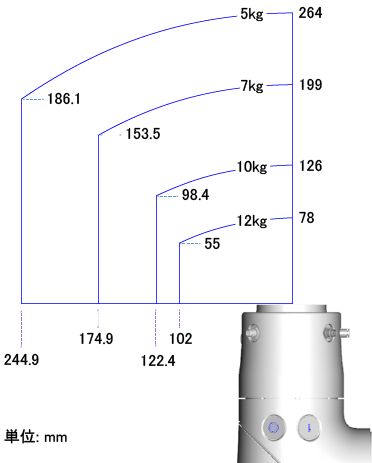
しかし、フランジにかかる総負荷の、質量と重心の位置が分かっている場合、下図のグラフを使用して、許容値の範囲内かどうかを確認することができます。
下図は、ロボットの6軸の回転中心およびフランジ面から、フランジにかかる総負荷の重心位置までの距離が、どこまでだと許容値内に収まるかということを、質量別に表したものです。
例えば、CVRB-0609のフランジにかかる総負荷の質量が4 kgであった場合を説明します。この場合、図の "4 kg" の枠内に、フランジにかかる総負荷の重心位置があれば、フランジにかかる慣性モーメントとモーメントは、許容値以内であると判断することができます。
ただし、下図のグラフは、フランジにかかる総負荷の体積が比較的小さい場合のものです。フランジにかかる総負荷の体積が大きい場合は "慣性モーメントの計算方法" を参考に、各力を算出して、許容値以内であることを確認してください。
CVRB-0609
CVRB-1213
慣性モーメントの計算方法
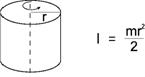
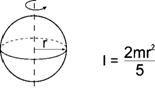
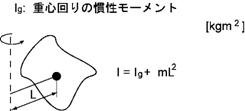
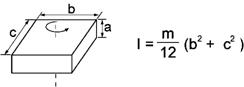
フランジにかかる総負荷が、4軸、5軸、6軸回りに加える慣性モーメントを求めるときには、下記の計算式を参考にしてください。
1. 円柱 (1) (回転軸=中心軸)
|
4. 球 (回転軸=中心軸)
|
2. 円柱 (2) (回転軸が重心を通る)
|
5. 重心位置が回転軸上にない
|
3. 直方体 (回転軸が重心を通る)
|
I: 慣性モーメント [kgm2] m: 質量 [kg] r: 半径 [m] a、b、c、L: 長さ [m] |
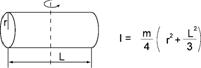
計算例
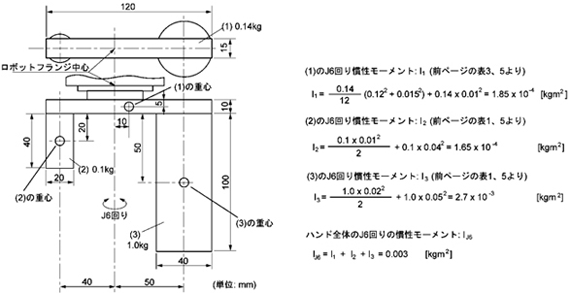
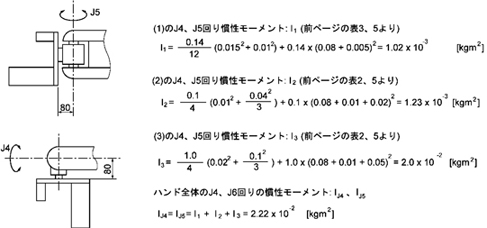
複雑な形状の慣性モーメントを計算する場合は、できる限り簡単な部分に分割して計算します。
下図に示すような3部品 (1)、(2)、(3) に分割して計算します。
6軸回り慣性モーメント
|
4軸、5軸回り慣性モーメント
下図のような場合、4軸、5軸回りの慣性モーメントは同じ計算で求めることができます。
|
ID : 16584