
 HOME

ID : 17438
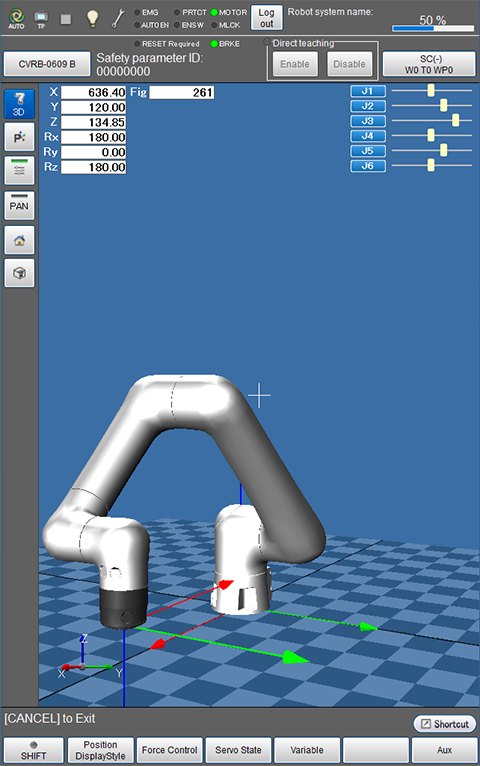
机器人的当前位置信息和3D图像的显示
操作路径:基本画面-[F2 机械臂]
显示机器人的当前位置信息。
| 可使用的功能键 | |
|---|---|
| [F1 切换显示] |
变更机器人当前位置信息的显示方法。 可选择的显示包括[P型显示]、[J型显示]、[T型显示]、[无显示]4种,每次按压按钮均进行切换。 |
| [F3 伺服状态] |
显示各轴的伺服状态。 并且,可显示控制Log或伺服Log的获取、各轴的预计负载率。 |
| [F4 变量] | 显示[变量画面]。 |
| [F6 辅助功能] |
显示[机械臂辅助功能]视窗。 进行机械臂相关设定的确认、变更。 |
| [F12 保养] | 显示各轴设定相关的菜单。 |
| 功能键以外的键 | |
|---|---|
 |
显示机器锁定时机器人的3D图像。 按压3D按钮时,按钮的蓝色灯亮起。 |
 |
变更机器人当前位置信息的显示方法。 可选择的显示包括[P型显示]、[J型显示]、[T型显示]、[无显示]4种,每次按压按钮均进行切换。 |
 |
节线显示各轴的位置信息。 每次按压按钮可切换显示/不显示。 |
 |
变更3D画面的视点移动方法。 |
 |
变更3D图像的视点。 每次按压按钮,则按照默认→正面→上→右侧→默认的顺序显示。 |
 |
变更3D图像的视点。 按压按钮后将移动视点,可观察机器人整体。 |
ID : 17438