
 HOME

ID : 17207
机器人程序的创建流程
以下为使用WINCAPSIII创建程序到验证动作的流程。
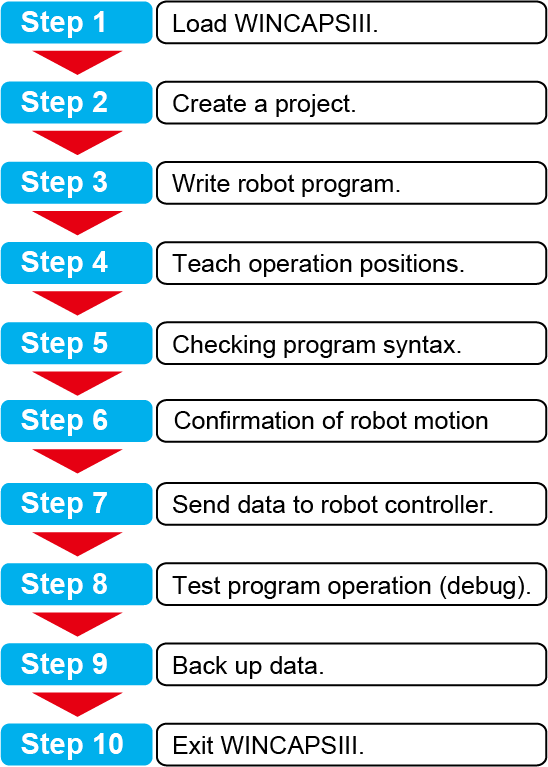
STEP1: 启动WINCAPSIII
启动WINCAPSIII。
详细内容请参照“启动和结束”。
STEP2: 创建项目
根据使用的机器人,创建项目(必要的数据)。
详细内容请参照“创建项目”。
STEP3: 创建机器人程序
使用专用编辑器,创建机器人的动作程序。
详细内容请参照“项目概要”。
STEP4: 教导动作位置
通过机械臂3D视图,运行仿真机器人,教导动作位置。
详细内容请参照“臂3D视图”。
导入简易建模或3D数据,在3D画面上设置外围设备,可确认机器人的动作范围和设备间的干扰情况。
STEP5: 程序的语法检查
对创建的程序进行语法检查。
出现错误时,输出视窗中将显示行编号和错误内容。
详细内容请参照“程序的语法检查”。
STEP6: 确认机器人动作
使用仿真功能确认创建程序的动作。
需要修正时,重复STEP3以后的步骤,确认机器人是否按照要求动作。
STEP7: 向机器人控制器发送数据
连接机器人控制器,将机器人动作所需的数据发送至机器人控制器。
详细内容请参照“与机器人控制器的通信”。
STEP8: 动作确认(调试)
使用机器人控制器使机器人程序实际动作,确认程序的流程或机器人的动作范围和外围设备间的干扰情况等。发生故障时,修正程序并重复作业直到正确运行。
STEP9: 数据备份
将机器人控制器内的数据保存为WINCAPSIII项目数据。
详细内容请参照“收发数据”。
STEP10: 结束WINCAPSIII
结束WINCAPSIII。
详细内容请参照“启动和结束”。
ID : 17207