
 HOME

ID : 16947
连接方法
就硬件的连接方法进行说明。
硬件的连接方法
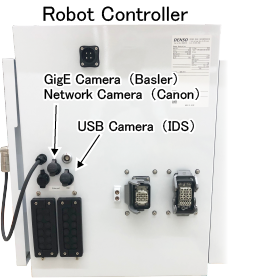
为USB相机(IDS)时,连接至机器人控制器的USB端口。
如果为GigE相机(Basler)及网络相机(Canon)时,则在设定时通过HUB连接至机器人控制器的EtherNet连接器,执行时直接连接至机器人控制器的LAN端口。
事前准备
进行以下事前准备。
控制器、PC的连接与IP地址设定
将PC通过LAN连接至控制器。为了进行PC与控制器的通信,指定各自的IP地址。关于控制器的IP地址设定,请参照智能TP操作指南中的“通信设定画面的显示、更改”。
ID : 16947