全文检索
指令检索
选择菜单
查阅本书的方法与操作方法
安全注意事项
产品信息
设置
机器人动作创建基本
维护
指令参考
智能TP操作指南
WINCAPSIII指南
错误列表
各功能的详细说明
ID跳过
AND
OR
文字大小
小
中
大
HOME
机器人动作创建
各功能的详细说明
通过I/O与外部设备通信
标准配置
[标准配置] 专用输入信号的种类和功能
步骤停止(所有任务)(输入)
<< 向前
下一页 >>
安全注意事项
产品信息
设置
机器人动作创建
维护
附录
ID : 16860
步骤停止(所有任务)(输入)
功能
从外部进行步骤停止时,输入到正在执行的程序上。全部的任务步骤停止。
输入条件和动作
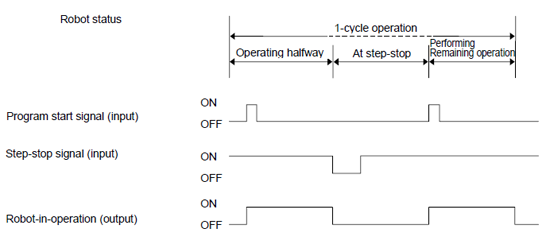
该信号如果经过ON(短路)→OFF(释放)操作,则机器人在结束当前正在执行的步骤的时刻,停止所有任务,将机器人运行状态输出信号置于OFF。但是,维持自动模式、外部模式输出ON,通过程序操作指令(启动)的输入执行程序继续进行。请参照下图。
关于步骤停止之后的重新启动方法,请参照“程序操作指令(0001)”。
状态图
ID : 16860
<< 向前
下一页 >>
返回顶部

 HOME