
 HOME

ID : 16818
设置机器人架台的条件
安装机器人架台请满足以下条件。
- 设置面的平面度
- 0.1/500mm
- 刚性
-
具有能承受“机器人安装面的最大反作用力”的刚性
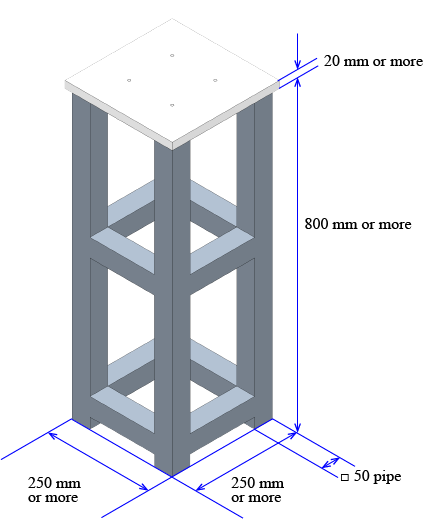
机器人的安装架台示例
对机器人安装面的最大反作用力
机器人动作时在机器人安装面产生的最大反作用力如下所示 (最大反作用力在协同作业状态和非协同作业状态下不同)。
请设计/安装台架,以确保能承受以下最大反作用力。
另外,有些架台可能在机器人动作时产生共振音(轰鸣音)。共振音较大时,提高架台的刚性或稍微更改机器人的速度。
COBOTTA PRO 900
协同作业状态 |
非协同作业状态 |
|
|---|---|---|
Fh(水平方向并进力) 单位: N |
390 |
520 |
Fv(垂直方向并进力) 单位: N |
430 | 545 |
Ml(倾覆力矩) 单位: Nm |
320 | 370 |
Mt(拧紧力矩) 单位: Nm |
215 | 235 |
COBOTTA PRO 1300
协同作业状态 |
非协同作业状态 |
|
|---|---|---|
Fh(水平方向并进力) 单位: N |
650 |
715 |
Fv(垂直方向并进力) 单位: N |
800 | 845 |
Ml(倾覆力矩) 单位: Nm |
650 | 655 |
Mt(拧紧力矩) 单位: Nm |
585 | 600 |
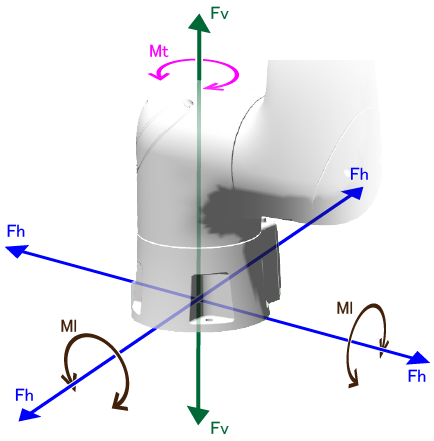
反作用力方向的说明图
将其它大质量设备与机器人架台进行机械式组装也可有效防止因机器人动作时的反作用力而造成的台架振动及错位。
ID : 16818