
 HOME

ID : 16797
监视的开始/结束
可使用智能TP或指令结束或者开始监视。
开始控制器启动时的监视
如果预先将参数[366:虚拟栅栏设定]设为有效,在控制器启动时开始监视。
- 如果虚拟栅栏功能不处于有效状态,即便使用智能TP或指令开始,也不开始监视。
- 变更了参数时,请重启。
用智能TP开始/结束监视
进行监视的开始/结束时,需要预先将参数的[366:虚拟栅栏设定]设为有效。
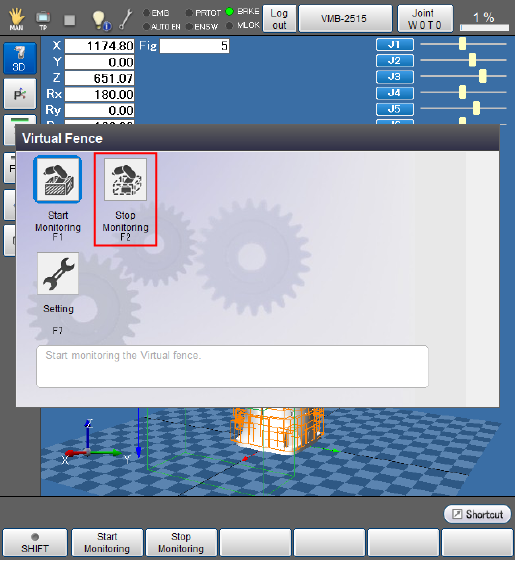
结束监视
操作路径: 基本画面 - [F2 机械臂] - [F6 辅助功能] - [F2 碰撞/干涉]- [F2 虚拟栅栏]
通过[F2 监视结束]结束监视。
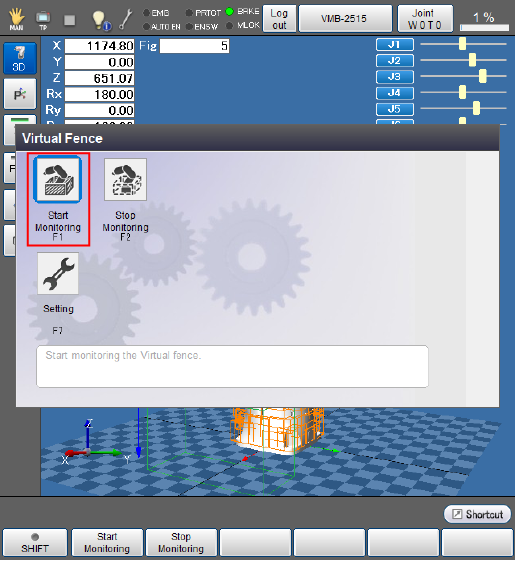
开始监视
要从没有监视的状态开始监视,按[F1 监视开始]。
用指令开始/结束监视
用虚拟栅栏的专用指令开始/结束监视。详细内容请参照“VirtualFence”。
干涉时的回避方法
当监视对象发生干涉时,请用智能TP暂时结束监视模型的监视,通过手动操作避让机器人后,用智能TP重新开始监视模型的监视。
ID : 16797