ID : 16745
工件坐标系的设定
有以下2种设定工件坐标的方法。
通过3点教导的设定
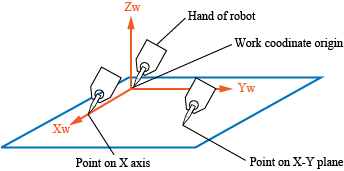
如图所示,为教导工件坐标的原点与X轴上的点、X-Y平面上的点的3点,设定工件坐标的方法。
简单教导的方法请参照智能TP操作指南的“通过简单教导设定工件坐标”。
|
通过直接指定的设定
直接输入相对于基准坐标系的坐标原点位置(X,Y,Z)与围绕基准坐标的X轴、Y轴、Z轴的旋转角度(Rx,Ry,Rz)。
设定方法请参照智能TP操作指南的“工件坐标的显示、设定”。
ID : 16745
ID : 16745
有以下2种设定工件坐标的方法。
如图所示,为教导工件坐标的原点与X轴上的点、X-Y平面上的点的3点,设定工件坐标的方法。
简单教导的方法请参照智能TP操作指南的“通过简单教导设定工件坐标”。
|
直接输入相对于基准坐标系的坐标原点位置(X,Y,Z)与围绕基准坐标的X轴、Y轴、Z轴的旋转角度(Rx,Ry,Rz)。
设定方法请参照智能TP操作指南的“工件坐标的显示、设定”。
ID : 16745