
 HOME

ID : 16544
系统构成图
下图表示COBOTTA PRO的系统构成图。
图下记载有各设备的简单说明。
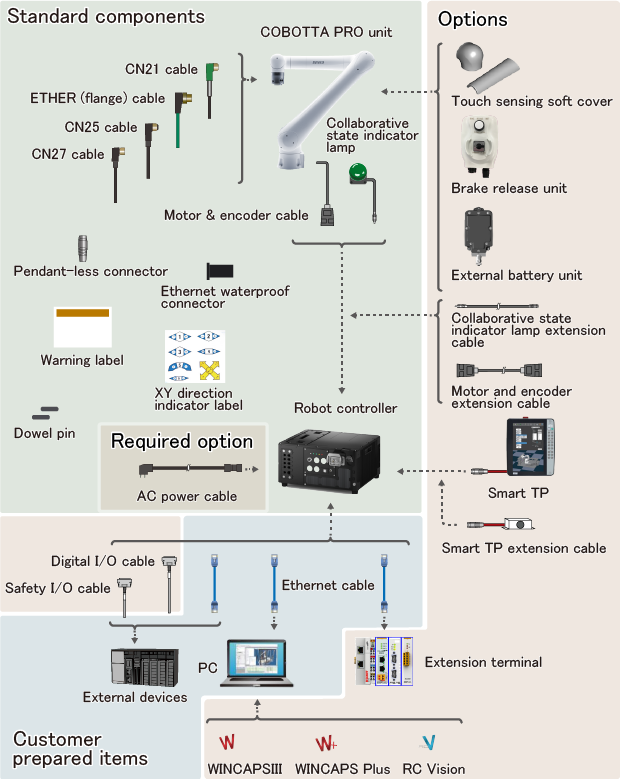
标准包装品
- COBOTTA PRO本体
- 根据客户创建的机器人程序动作的机器人。
- 机器人控制器
- 搭载机器人控制所需功能及高速处理性能的机器人控制器。
- 协同作业状态指示灯(1 m)
- 告知COBOTTA PRO处于可协同作业的状态或正在协同作业中的指示灯。
- 本体之间电缆(2 m)
- 连接机器COBOTTA PRO和机器人控制器的电缆。在连接到机器人本体的状态下包装箱。
- 无教导器的连接器
- 从机器人控制器取下智能TP的状态下,自动运行机器人时使用的连接器。
- Safety I/O短路连接器
- 用于将外部紧急停止输入、防护停止输入、自动允许输入短路。机器人出厂时,已安装到机器人控制器的状态下包装。
- 定位销(2个)
- 安装机器人本体时使用。
- Ethernet防水连接器
- 安装到Ethernet电缆使用,以适用防水规格。
- 指向标签
- 记载机器人各轴动作方向的标签。
- 警告标签
- 记载警告语的标签。安装安全防护栏时,请在安全防护栏的出入口等醒目位置粘贴该警告标签。
- CN21用电缆
- 连接到机器人本体工具用连接器 (CN21) 的电缆。
- ETHER (法兰) 用电缆
- 连接到机器人本体工具用连接器 (ETHER) 的电缆。
- CN25用电缆
- 连接到机器人本体工具用连接器 (CN25) 的电缆。
- CN27用电缆
- 连接到机器人本体工具用连接器 (CN27) 的电缆。仅直通配线附带。
必须的选件
- AC电源电缆
- 向机器人控制器供电的电缆。
选项
- 触摸感应软件覆盖
- 触摸感应软盖安装在机器人本体上,检测是否接触到人或对象物的安全保护产品。有全型和半型。
- 制动器解除单元
- 解除机器人各轴制动器的开关。
- 外装电池单元
- 可从机器人外部连接机器人本体内置的编码器备份电池。可简单更换编码器备份电池。
- Safety I/O电缆(8、15 m)
- 汇总安全用信号的电缆。一边连接到机器人控制器,另一边接线到客户准备的外部设备。
- Digital I/O电缆(8、15 m)
- 汇总机器人用信号的电缆。一边连接到机器人控制器,另一边接线到客户准备的外部设备。
- 本体之间延长电缆(2、4、10、18 m)
- 延长本体之间电缆的连接器。
- 教导器延长电缆(1、20 m)
- 延长智能TP电缆的电缆。
- 协同作业状态指示灯延长电缆(1、3、5、11、19 m)
- 延长协同作业状态指示灯的电缆。
- 智能TP (5、10、20 m)
- 用于操作机器人或创建机器人程序。
- WINCAPS III
- 在PC上执行机器人编程和模拟的软件。
- WINCAPS Plus
- 通过和WINCAPS III同时使用,为每个设计·导入·维护等场景提供最佳应用程序的软件。
- RC Vision (EVP2)
- 是专门为“拾取&放置”设计的无程序图像处理应用程序。
- 扩展端子
-
可增设现场网络子局及数字输入、数字输出等的扩展用应用程序。
客户准备品
- PC
- 用于操作机器人或创建人程序。
请使用OS为Windows的PC。 - Ethernet电缆
- 在使用电脑时或与外部设备连接时使用。
ID : 16544