
 HOME

ID : 16542
各部位的名称
外形
正面
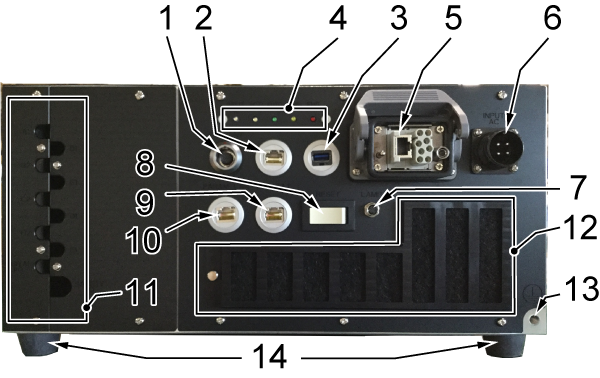
| 编号 | 名称 | 使用、解说等 |
|---|---|---|
| 1 | 教导器连接器 | 连接智能TP的连接器。 |
| 2 | Ethernet连接器 | 主要在机器人控制器和WINCAPSIII之间进行通信时使用。 |
| 3 | USB连接器 | 主要用于将机器人控制器的数据备份到USB存储器。 |
| 4 | 状态显示LED | 显示机器人控制器的状态的LED。
|
| 5 | 本体之间电缆连接的连接器 | 连接本体之间电缆的连接器。 |
| 6 | AC电源连接器 | 连接AC电源电缆的连接器。 |
| 7 | 协同作业状态指示灯连接器 | 连接协同作业状态指示灯的连接器。 |
| 8 | 重启开关 | 在重新启动机器人控制器时使用。 |
| 9 | EtherCAT连接器 | 主要用于与外部设备进行EtherCAT通信。 |
| 10 | 安全参数工具用Ethernet连接器 | 从安全参数发送工具向机器人控制器发生安全参数时使用。 |
| 11 | 电缆拉出口 | 将位于机器人控制器内部,连接到Digital I/O连接器、Safety I/O连接器及选件设备的电缆从这里拉到外部。 |
| 12 | 吸气过滤器 | 防止粉尘进入机器人控制器内部的过滤器。 |
| 13 | 接地端子 | 保护接地用的端子。 |
| 14 | 橡胶垫脚 | 不将机器人控制器固定到台架安装时使用。 |
背面
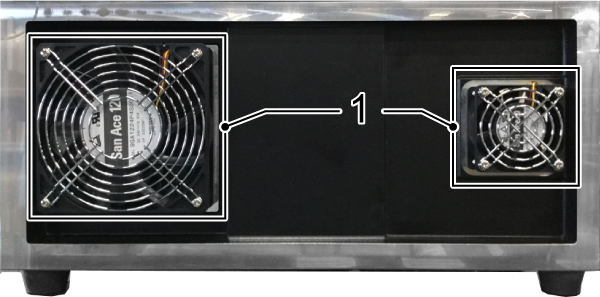
| 编号 | 名称 | 使用、解说等 |
|---|---|---|
| 1 | 排气风扇 | 用于将机器人控制器内部的热量散发到外面的风扇。 |
上面
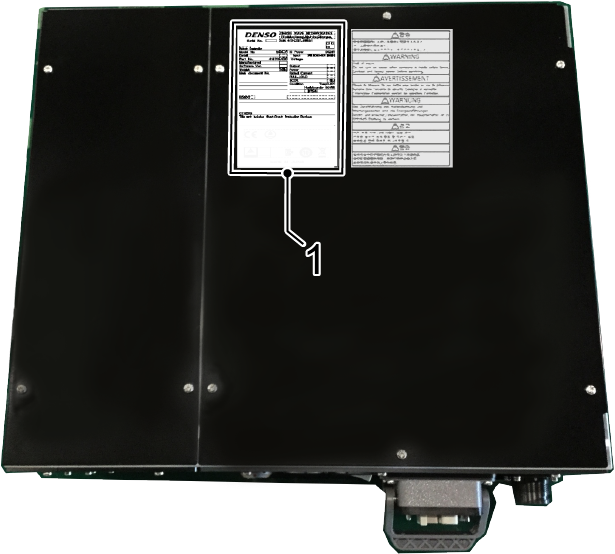
| 编号 | 名称 | 使用、解说等 |
|---|---|---|
| 1 | 名称标签 | 记载制造编号、型号等内容的标签。 |
侧面
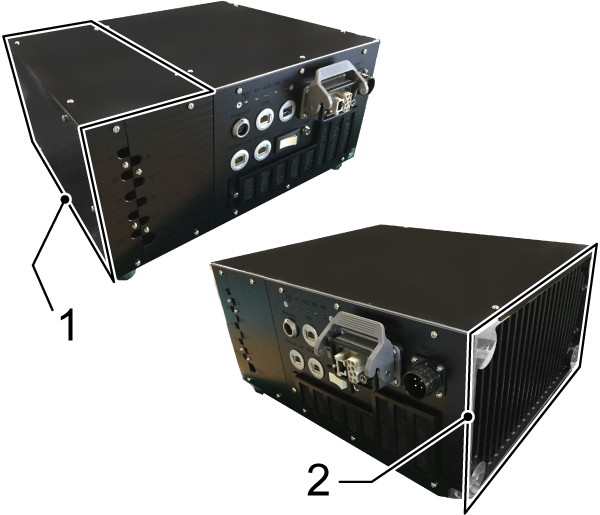
| 编号 | 名称 | 使用、解说等 |
|---|---|---|
| 1 | 左侧面板 | 从正面观察,位于左侧的钣金。 |
| 2 | 右侧面 | 从正面观察,位于右侧的面。有安装橡胶垫脚的螺纹孔。 |
内部
拆下左侧面板,从A方向看到的图。
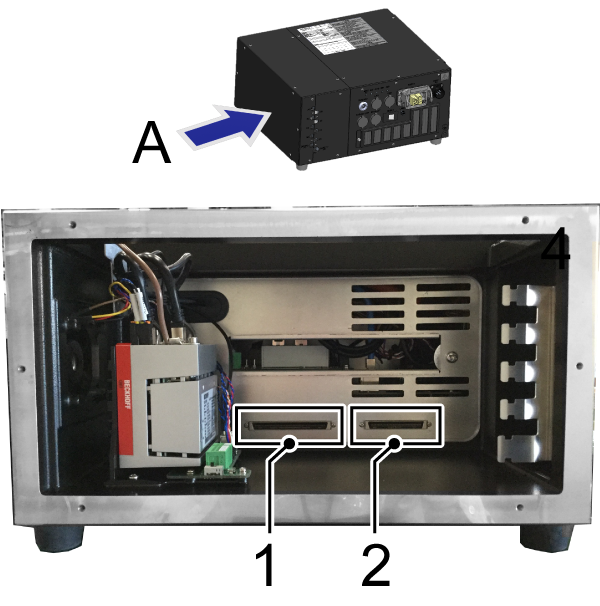
| 编号 | 名称 | 使用、解说等 |
|---|---|---|
| 1 | Safety I/O连接器 | 用于将相关信号线连接到安全信号的连接器。 |
| 2 | Digital I/O连接器 | 用于连接和外部设备进行I/O通信用信号线的连接器。 |
ID : 16542