
 HOME

ID : 17087
スマートTPによるシミュレーション
作成したロボットプログラムの動作を、実際のロボットを動かさずにスマートTPを使ってシミュレーションすることができます。
1
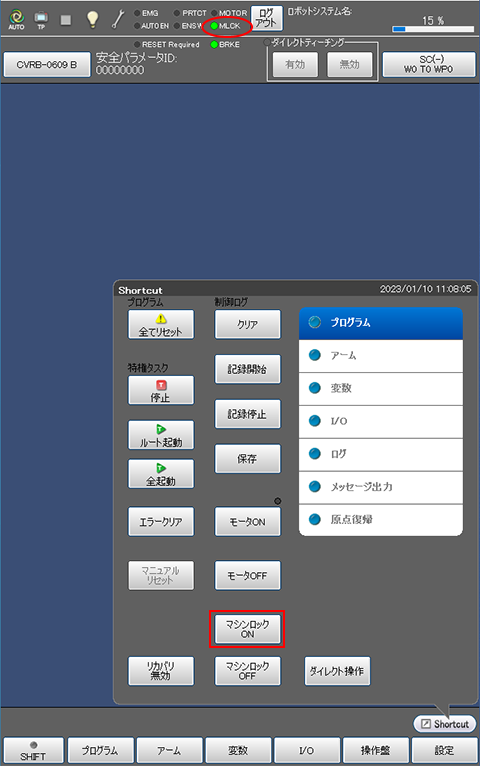
ショートカットメニューの [マシンロックON] ボタンを押して、マシンロック状態にします。
[MLCK] のランプが点灯します。
2
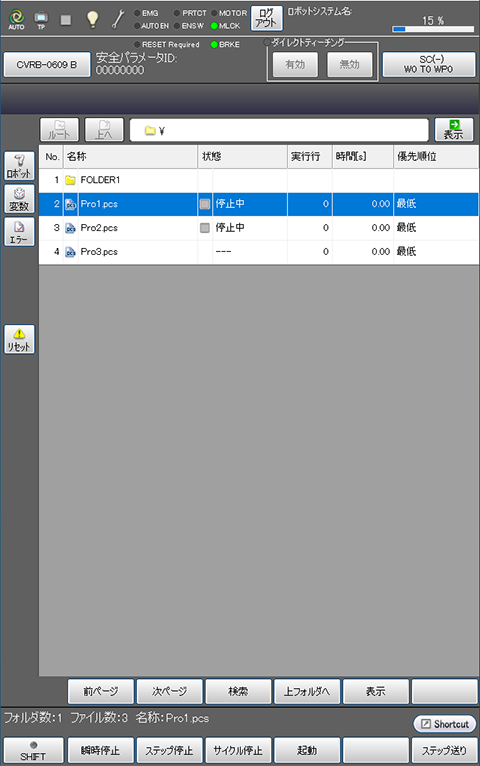
基本画面で [F1 プログラム] を押します。

3
起動したいプログラムを選択します。
選択したプログラムが反転表示されます。
4
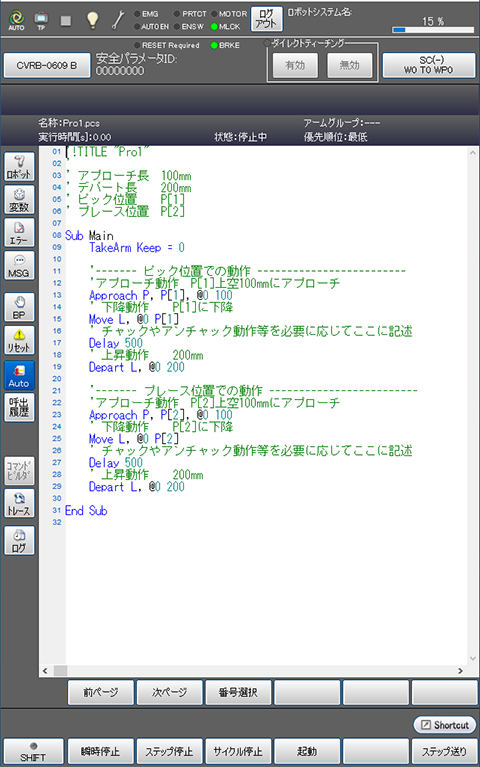
[表示] を押し、プログラムを表示させます。
5
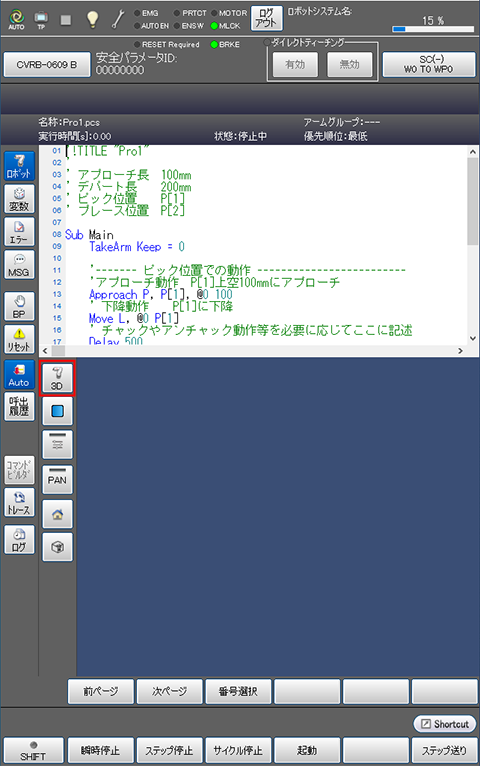
画面左にある [ロボット] ボタンを押し、アームビューを表示させます。
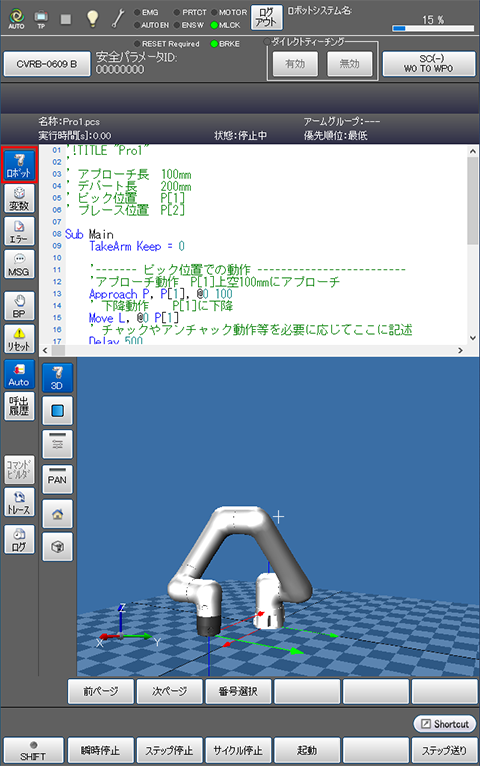
ロボットが表示されない場合は、[3D] ボタンを押してください。
6
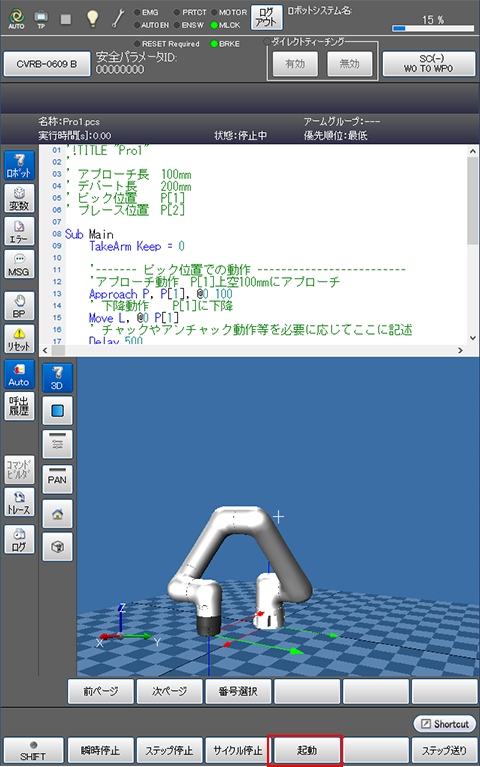
[起動] をクリックします。
7
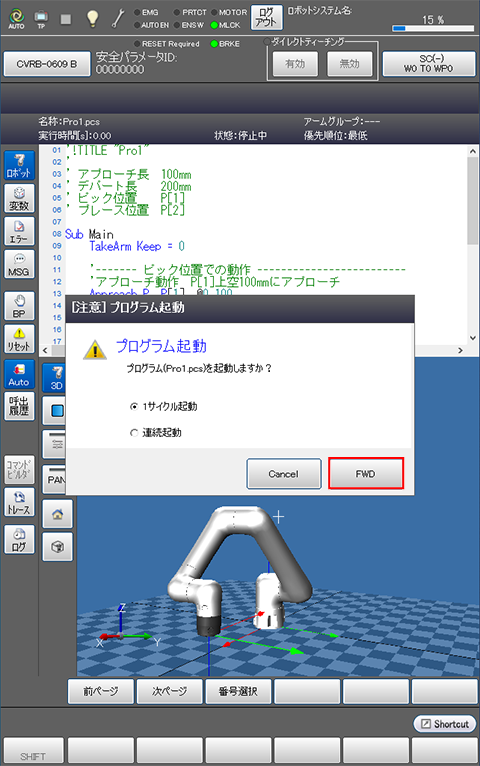
メッセージが現れるので、起動方法を選択して [FWD] を押します。今回は連続起動を選択します。
8
プログラムに沿って、アームビュー内のロボットが動作します。
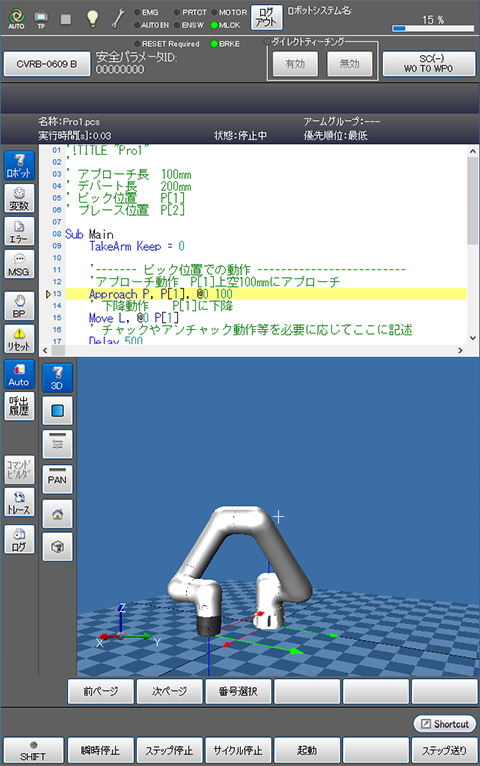
ロボットの動作を停止する場合は [瞬時停止]、[ステップ停止]、[サイクル停止] のいずれかを押します。
シミュレーションのプログラム自体を停止する場合はリセットボタンを押します。
- 瞬時停止: 瞬時停止を実行すると、直ちに停止します。
- ステップ停止: ステップ停止を実行すると、ボタンが押された時に実行していたステップが完了すると停止します。
- サイクル停止: サイクル停止を実行すると、プログラムのEnd Sub命令で停止します。ロボットを連続起動で動かした場合に使用します。
ID : 17087