
 HOME

ID : 16955
画像処理アプリケーション
接続したカメラを用いて、画像処理アプリケーションを使用することができます。使用可能なアプリケーションは、"EVP2"、"EIS" および "QRコード位置補正" です。
- EVP2: ピック&プレイスの画像処理を行います。
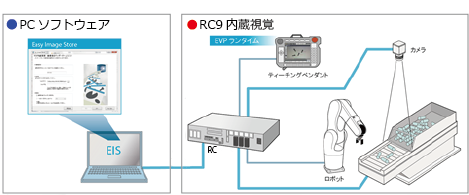
- EIS: 接続しているカメラの画像をPCに自動保存します。
- QRコード位置補正: QRコード位置決めマーカプレートを認識し、ロボットの位置補正を行います。
"EVP2"および"EIS"のアプリケーションはRC Visionソフトウェアパッケージに含まれています。
詳細は各アプリケーションのマニュアルを参照してください。
| アプリケーション | 内容 |
|---|---|
| EVP2 | EVP2は、ロボットが視覚による位置補正を行うための画像処理を、プログラムレスで設定できるソフトウェアです。 コントローラに接続されたカメラを用いて画像を処理します。画像処理の設定は、PCのアプリケーションであるEVP2ガイダンスを使用し、画像処理実行時には、コントローラとコントローラに接続されたカメラのみで実施します。 視覚によるロボットの位置補正を行うためには、カメラとロボット間のキャリブレーションが必要です。EVP2ではキャリブレーションウィザードで、このキャリブレーションを実施します。 さらに、EVP2は、視野内のワーク配置状態を出力する機能も備えており、フィーダなどのお客様手配の機器によるワークの移動を制御することができます。 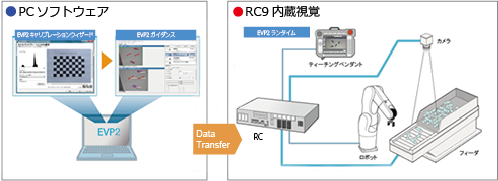
EVP2を使⽤するには、下記のライセンスの登録が必要です。ライセンスがない場合は、別途、ご購⼊ください。
|
| EIS | EISは、ロボットに接続されたカメラの画像をPCに保存できるソフトウェアです。ロボットの内蔵視覚(EVPなど)で撮影された画像はロボット内に一時的に保存され、電源を切ることでリセットされますが、EISを使用すると、PC内に画像ファイルとして自動保存することができます。
EISを使用するには、下記のライセンスの登録が必要です。ライセンスがない場合は、別途、ご購入ください。
|
| QRコード位置補正 |
QRコード位置補正は、QRコード位置決めマーカプレート (以下、マーカ) を基準とした、位置補正を行う画像処理アプリケーションです。 QRコード位置補正を使用することで、マーカを基準としたロボットの教示を行うことができます。QRコード位置補正を使用するには、事前にカメラとロボット間のキャリブレーションを実施する必要があります。WINCAPSIII内のアプリケーション "ハンドアイキャリブレーションウィザード" を用いて、キャリブレーションデータをコントローラに送信してください。 使用方法などの詳細は、"QRコードキャリブレーションプロバイダのマニュアル" を参照してください。 QRコード位置補正で使用するマーカは、こちらのPDFをご使用ください。 QRコード位置補正を使用するには、下記のライセンスの登録が必要です。ライセンスがない場合は、別途、ご購入ください。
|
下記URLから、デンソーウェーブロボットHPへアクセスすると "RC Vision" をダウンロードできます。
評価用ライセンスキーを登録することでライセンスをお持ちでない方でも、画像処理アプリケーションをお試しいただけます (試用期間:3ヶ月)。
ダウンロード及びライセンスの取得には会員登録が必要です。
https://www.denso-wave.com/ja/robot/product/software/RCVision.html
ID : 16955