
 HOME

ID : 16818
ロボットを設置する架台の条件
ロボットを設置する架台は、以下の条件を満足するようにしてください。
- 設置面の平面度
- 0.1/500mm
- 剛性
-
"ロボット設置面への最大反力" に耐えられる剛性を持つこと
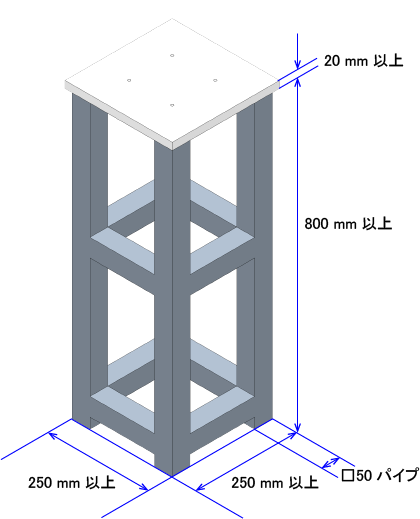
ロボットの設置用架台例
ロボット設置面への最大反力
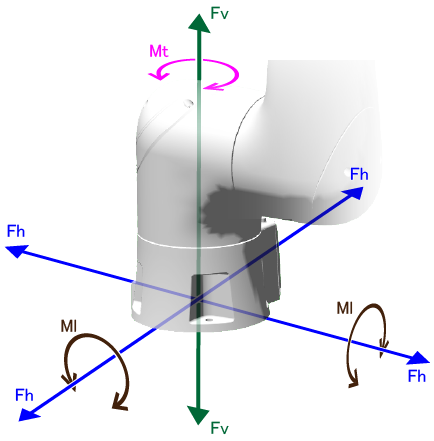
ロボットが動作したときの、ロボット設置面に発生する最大反力を下記に示します (最大反力は、協働状態と非協働状態で異なります)。
下記最大反力に耐えられるように、架台を設計/設置してください。
なお、架台によっては、ロボットの動作時に共振音 (うなり音) が発生する場合があります。共振音が大きいときは、架台の剛性をあげるか、ロボットの速度を少し変更してお使いください。
COBOTTA PRO 900
協働状態 |
非協働状態 |
|
|---|---|---|
Fh (水平方向並進力) 単位: N |
390 |
520 |
Fv (垂直方向並進力) 単位: N |
430 | 545 |
Ml (倒れモーメント) 単位: Nm |
320 | 370 |
Mt (ねじりモーメント) 単位: Nm |
215 | 235 |
COBOTTA PRO 1300
協働状態 |
非協働状態 |
|
|---|---|---|
Fh (水平方向並進力) 単位: N |
650 |
715 |
Fv (垂直方向並進力) 単位: N |
800 | 845 |
Ml (倒れモーメント) 単位: Nm |
650 | 655 |
Mt (ねじりモーメント) 単位: Nm |
585 | 600 |
反力の方向の説明図
ロボット動作時の反力による架台の振動や位置ズレに対しては、質量の大きい他の設備とロボットの架台を機械的に結合させることも有効です。
ID : 16818