全文検索
コマンド検索
マニュアルを選択してください
本書の見方と操作方法
安全上のご注意
製品情報
セットアップ
ロボット動作作成の基本
メンテナンス
コマンドリファレンス
スマートTP操作ガイド
WINCAPSIIIガイド
エラーリスト
各機能の詳細説明
EasyBlockPrograming機能操作ガイド
IDジャンプ
AND
OR
文字サイズ
小
中
大
HOME
ロボット動作作成
ロボット動作作成の基本
ロボットを動かす
基礎知識
ロボットの位置の表し方
腕・ひじ・手首の形態について
アバッブ・ビロー
<< 前へ
次へ >>
安全上のご注意
製品情報
セットアップ
ロボット動作作成
メンテナンス
付録
ID : 16643
アバッブ・ビロー
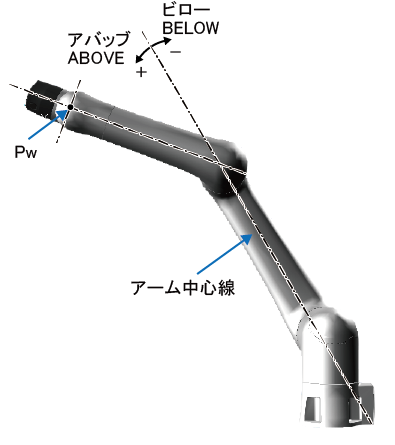
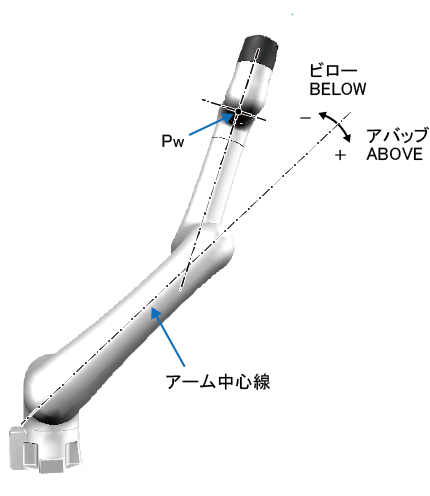
アーム中心線に対して、「Pw」の位置が+側にある場合がアバッブ形態で移動可能な範囲、-側にある場合がビロー形態で移動可能な範囲です。
アバッブ・ビローの境界 (レフティーの場合)
アバッブ・ビローの境界 (ライティーの場合)
ID : 16643
<< 前へ
次へ >>
ページトップへ

 HOME