
 HOME

ID : 16544
システム構成図
下図にCOBOTTA PROのシステム構成図を示します。
各機器の簡単な説明を、図の下に記載しています。
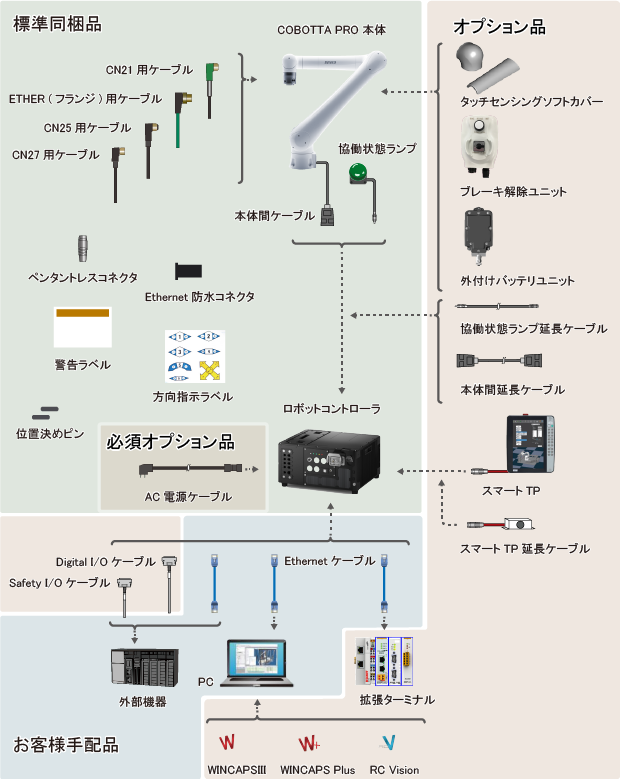
標準同梱品
- COBOTTA PRO本体
- お客様が作成したロボットプログラムに従って動作するロボットです。
- ロボットコントローラ
- ロボット制御に必要な機能と高速処理性能を搭載したロボットコントローラです。
- 協働状態ランプ (1 m)
- COBOTTA PROが協働作業が可能な状態または協働作業中であることを知らせるランプです。
- 本体間ケーブル (2 m)
- COBOTTA PROとロボットコントローラを接続するケーブルです。ロボット本体に接続された状態で梱包されています。
- ペンダントレスコネクタ
- ロボットコントローラからスマートTPを取り外した状態で、ロボットを自動運転する際に使用するコネクタです。
- Safety I/O短絡コネクタ
- 外部非常停止入力、防護停止入力、自動イネーブル入力を短絡するために使用します。ロボット出荷時は、ロボットコントローラに取り付けられた状態で梱包されています。
- 位置決めピン (2個)
- ロボット本体の据付け時に使用します。
- Ethernet防水コネクタ
- 防水仕様に対応するために、Ethernetケーブルに装着して使用します。
- 方向指示ラベル
- ロボットの各軸の動作方向を記載したラベルです。
- 警告ラベル
- 警告文を記載したラベルです。安全防護柵を設置する場合は、安全防護柵の出入口等の見やすい位置に、この警告ラベルを貼り付けてください。
- CN21用ケーブル
- ロボット本体のツール用コネクタ (CN21) に接続するケーブルです。
- ETHER (フランジ) 用ケーブル
- ロボット本体のツール用コネクタ (ETHER) に接続するケーブルです。
- CN25用ケーブル
- ロボット本体のツール用コネクタ (CN25) に接続するケーブルです。
- CN27用ケーブル
- ロボット本体のツール用コネクタ (CN27) に接続するケーブルです。直通配線タイプにのみ同梱されます。
必須オプション
- AC電源ケーブル
- ロボットコントローラへ電力を供給するケーブルです。
オプション
- タッチセンシングソフトカバー
- タッチセンシングソフトカバーはロボット本体に取り付けて、人や対象物に接触しているかどうかを検出する安全保護製品です。フルタイプとハーフタイプがあります。
- ブレーキ解除ユニット
- ロボットの各軸のブレーキを解除するスイッチです。
- 外付けバッテリユニット
- ロボット本体内に内蔵されているエンコーダバックアップ電池をロボット外部から接続できます。エンコーダバックアップ電池の交換が容易にできます。
- Safety I/Oケーブル (8, 15 m)
- 安全用の信号をまとめたケーブルです。ロボットコントローラに接続し、もう一方はお客様手配の外部機器に結線します。
- Digital I/Oケーブル (8, 15 m)
- ロボット用の信号をまとめたケーブルです。ロボットコントローラに接続し、もう一方はお客様手配の外部機器に結線します。
- 本体間延長ケーブル (2, 4, 10, 18 m)
- 本体間ケーブルを延長するケーブルです。
- ペンダント延長ケーブル (1, 20 m)
- スマートTPのケーブルを延長するケーブルです。
- 協働状態ランプ延長ケーブル (1, 3, 5, 11, 19 m)
- 協働状態ランプのケーブルを延長するケーブルです。
- スマートTP (5, 10, 20 m)
- ロボットを操作したり、ロボットプログラムを作成するために使用します。
- WINCAPS III
- PC上で、ロボットのプログラミングやシミュレーションを行うソフトウェアです。
- WINCAPS Plus
- WINCAPS IIIと併用することで、設計·導入·メンテナンスなどのシーンごとに最適なアプリケーションを提供するソフトウェアです。
- RC Vision (EVP2)
- "ピック&プレース" に特化したプログラムレスの画像処理アプリケーションです。
- 拡張ターミナル
-
フィールドネットワークスレーブやデジタル入力およびデジタル出力などが増設できる拡張用アプリケーションです。
お客様手配品
- PC
- ロボットを操作したり、プログラムを作成するために使用します。
PCは、OSがWindowsのものをご使用ください。 - Ethenetケーブル
- パソコンを使用する場合や外部機器と接続する際に使用します。
ID : 16544
- このページに関連する情報
- I/O拡張オプション品
- ソフトウェアオプション